दृश्य: 0 लेखक: साइट सम्पादक प्रकाशन समय: 2026-09-03 उत्पत्ति: साइट

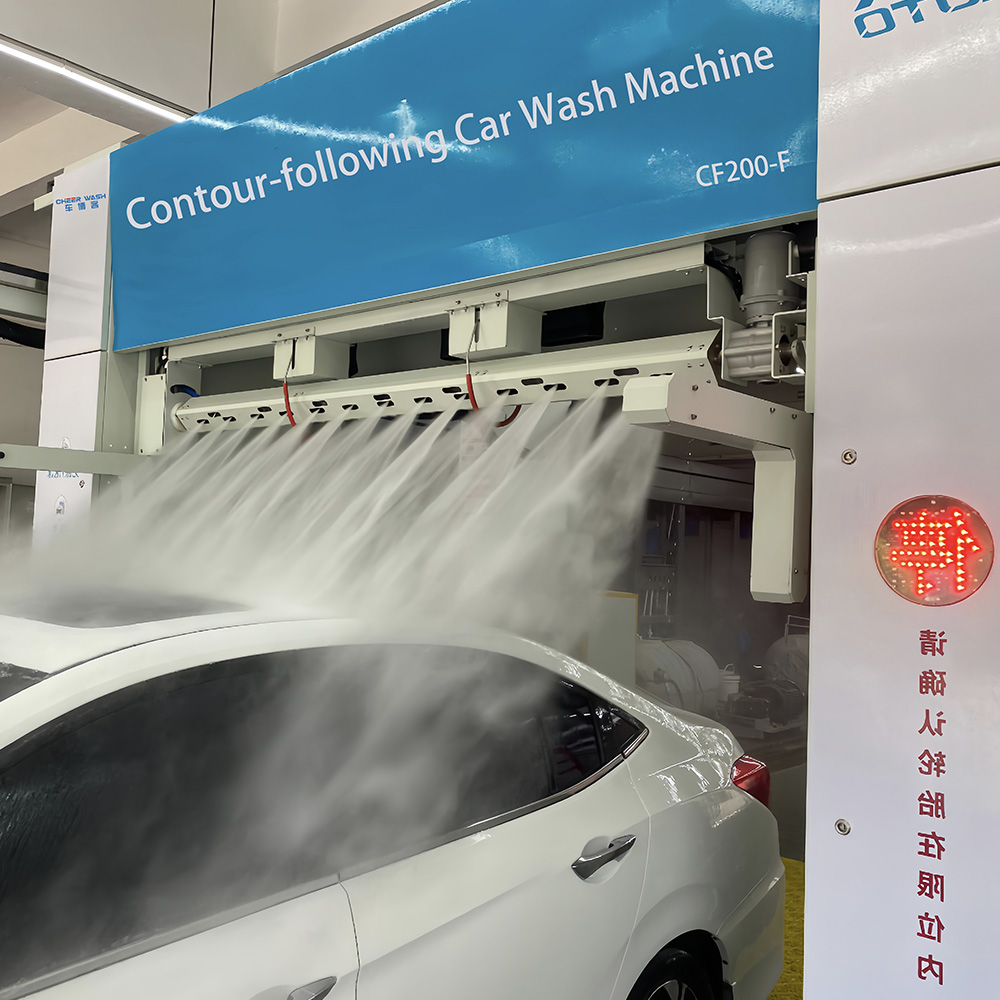
स्थिर सुख्खा प्रणालीहरू जटिल वाहन टोपोग्राफीबाट पानी हटाउन असफल हुन्छन्। यो परिचालन बाधाले हुड, विन्डशिल्ड र पछाडिको गिलासमा अवशिष्ट ओसिलो छोड्छ, जसले कडा खनिज स्पटिङ र तत्काल ग्राहक गुनासोहरू निम्त्याउँछ। जब स्वचालित ब्लोअरहरूले कारहरूलाई भिजाउन छोड्छ, अपरेटरहरूले सुरुङ निकासमा म्यानुअल तौलिया सुकाउने श्रममा भर पर्नु पर्छ। म्यानुअल सुख्खाले टनेल थ्रुपुटलाई एकदमै कम गर्छ, दैनिक ओभरहेड बढाउँछ, र माइक्रो-स्क्र्याच र स्पष्ट कोट क्षरणको लागि गम्भीर दायित्व परिचय गराउँछ। तपाईंलाई लाइन ढिलो नगरी पानीको बहाव व्यवस्थापन गर्न भरपर्दो विधि चाहिन्छ। प्राविधिक समाधान गतिशील निकटता समायोजन मा निहित छ। ए कन्टूर-फलोइङ कार वाश मेसिनले उच्च-गति थ्रुपुट र प्रिमियम सुक्खा गुणस्तर बीचको खाडल पूरा गर्छ। यसले कुनै पनि सवारी साधनको प्राकृतिक वक्रमा अनुकूलन गर्न, अधिकतम वायुगतिकीय दक्षता सुनिश्चित गर्न र म्यानुअल हस्तक्षेपको आवश्यकतालाई हटाउन उन्नत सेन्सरहरूको प्रयोग गर्दछ।
निकटता बराबर प्रदर्शन: कन्टूर सुकाउने प्रणालीहरूले ब्लोअर नोजलहरूलाई इष्टतम वायुगतिकीय दूरीमा राख्नको लागि गतिशील कार्य प्रयोग गर्दछ, पानीको कतरण बललाई अधिकतम बनाउँछ।
उचाइमा लगातार दबाब: गाडीको प्रोफाइल ट्र्याक गरेर, यी प्रणालीहरूले कम हुड वा उच्च छतमा राखिएको भए तापनि लगातार हावाको चाप कायम राख्छन्।
सेन्सर-संचालित परिशुद्धता: आधुनिक प्रणालीहरू भौतिक सम्पर्क बिना वास्तविक समयमा वाहन प्रोफाइलहरू नक्सा गर्न अल्ट्रासोनिक, फोटोइलेक्ट्रिक, वा सोनार सेन्सरहरूको संयोजनमा निर्भर हुन्छन्।
जोखिम बनाम पुरस्कार: प्रोफाइलिङ कार धुने मेसिनलाई उच्च प्रारम्भिक पूँजीगत खर्च र विशेष मर्मतसम्भारको आवश्यकता भए तापनि कम श्रम लागत र उच्च प्रिमियम वाश रूपान्तरण मार्फत ROI प्राप्त हुन्छ।
सुरक्षा संयन्त्रहरू महत्वपूर्ण छन्: यी प्रणालीहरूको मूल्याङ्कन गर्नको लागि तिनीहरूको टक्करबाट बच्ने फलब्याकहरू र उच्च आर्द्रता, रासायनिक-भारी सुरुङको वातावरणमा सेन्सर विश्वसनीयताको कडा छानबिन आवश्यक छ।
स्वचालित सुकाउने प्रणालीहरूले कडा सफलता मापदण्ड पूरा गर्नैपर्छ लाइनमा प्रभावकारी मानिन्छ। तिनीहरूले सबै वाहन सतहहरूमा पूर्ण पानी स्ट्रिपिङ हासिल गर्नुपर्दछ, पानीको बहावलाई कुशलतापूर्वक यसलाई तल र गाडीबाट टाढा धकेलेर व्यवस्थापन गर्नुपर्दछ, र कुनै भौतिक क्षति नगरी यो पूरा गर्नुपर्दछ। यी मापदण्डहरू प्राप्त गर्न तरल गतिशीलता र सीमा तह भौतिकीका सिद्धान्तहरूमा धेरै निर्भर हुन्छ। सतह तनावका कारण पानी गाडीको स्पष्ट कोटमा टाँसिन्छ। यो तनाव तोड्नको लागि, ब्लोअरबाट हावाले सिधै गाडीको सतहमा हावाको स्थिर सीमा तहमा प्रवेश गर्नुपर्छ। यसका लागि ठूलो, केन्द्रित हावाको वेग चाहिन्छ।
जबरजस्ती हावाले प्रतिबन्धित नोजलबाट धकेल्दा अनुमानित रूपमा व्यवहार गर्छ, तर खुला ठाउँबाट यात्रा गर्दा यसको प्रभावकारिता द्रुत रूपमा घट्छ। नोजलबाट सवारी साधनको सतहसम्मको दूरी बढ्दै जाँदा हावाले गति घटाउँछ। जब तपाइँ ब्लोअर आउटलेट र कार हुड बीचको दूरी दोब्बर गर्नुहुन्छ, तपाइँ प्रभावको आधा भन्दा बढी दबाब गुमाउनुहुन्छ। एक 15-अश्वशक्ति उत्पादकले साँघुरो नोजल खोल्ने माध्यमबाट हावा धकेल्दा दुई इन्चको दूरीमा ठूलो कतरनी बल उत्पन्न गर्दछ। यदि तपाइँ त्यही नोजललाई 24 इन्च टाढामा सार्नुभयो भने, बल 70 प्रतिशत भन्दा बढि घट्छ। उच्च गतिको हावा वरपरको सुरुङको वातावरणमा मात्र फैलिन्छ। बाँकी हावाप्रवाहले सफा कोटबाट कतर्नुको सट्टा पानीलाई वरिपरि धकेल्छ। प्रभावकारी पानी हटाउनको लागि कडा, लगातार दूरी कायम राख्न अनिवार्य छ।
स्थिर ड्रायरहरूले आधुनिक धुने कार्यहरूमा ठूलो दक्षता अन्तर प्रस्तुत गर्दछ। अपरेटरहरूले निश्चित आर्चहरू सीधा, कठोर रेखाहरूमा सेट गर्नुपर्छ र सुरुङमा प्रवेश गर्ने सबैभन्दा अग्लो सम्भावित गाडी खाली गर्न उचाइ क्यालिब्रेट गर्नुपर्छ। यदि तपाईंको वाशले लिफ्ट गरिएको पिकअप ट्रक वा व्यावसायिक ट्रान्जिट भ्यानहरू स्वीकार गर्दछ भने, तपाईंले आफ्नो केन्द्र ब्लोअरहरू भुइँबाट 84 देखि 90 इन्चमा सेट गर्नुपर्छ। यसले तपाईंको बाँकी ट्राफिकको लागि गम्भीर परिचालन त्रुटि सिर्जना गर्दछ।
जब एक लो-प्रोफाइल सेडान वा 55 इन्च अग्लो नाप्ने स्पोर्ट्स कार सुरुङमा प्रवेश गर्छ, निश्चित नोजलहरू गाडीको माथि निलम्बित रहन्छन्। नोजल र हुड बीचको दूरी सजिलै 30 इन्च भन्दा बढी हुन्छ। यस दूरीमा, एरोडायनामिक कतरनी बल शून्यको नजिक झर्छ। सवारीसाधनको ल्यान्डस्केपको प्राकृतिक वक्रहरू पछ्याउन असफल हुनुले तल्लो सवारी साधनहरूको लागि कमजोर सुक्खा परिणामहरूको ग्यारेन्टी दिन्छ। यसले कर्मचारीहरूलाई म्यानुअल रूपमा कारहरू सुक्न बाध्य पार्छ, सम्पूर्ण सञ्चालन सुस्त हुन्छ। निश्चित ड्रायरहरूको लागि सामान्य विफलता बिन्दुहरू समावेश छन्:
पछाडीको झ्याल छायांकन जहाँ हावा रिसेस गरिएको गिलासमा पुग्न सक्दैन।
साइड मिरर पूलिङ जुन गाडीको गति बढ्दा ढोकामा फर्किन्छ।
लाइसेन्स प्लेट रिसेसहरू जसले पानीको खल्ती राख्छ।
वाइपर काउल क्षेत्रहरू जहाँ पानी हुड रेखा मुनि स्थिर रहन्छ।
यी भिजेको दागहरू हटाउनको लागि, तपाईंले ए कार धुने मेसिनको कन्टूर । गाडीको समग्र उचाइलाई ध्यान नदिई सवारी साधनको सतहमा पुग्न नोजलहरूलाई भौतिक रूपमा कम गर्ने
दूरी समस्या समाधान गर्न, निर्माताहरूले गतिशील प्रणालीहरू विकास गरे जसले शारीरिक रूपमा भारी सुख्खा हार्डवेयरलाई सार्न सक्छ। यी प्रणालीहरू सेन्सर, सफ्टवेयर, र भारी-कर्तव्य मेकानिकल एक्चुएटरहरूको जटिल एकीकरणमा निर्भर छन्। तिनीहरू उपकरण समायोजन गर्न एक सेकेन्डको अंशमा सँगै काम गर्छन् जबकि कन्वेयरले गाडीलाई अगाडि तान्न जारी राख्छ। ए कन्टूर निम्न धुने प्रणालीले गाडीको वरिपरि कडा खाम राख्छ, जहाँ आवश्यक छ त्यहाँ अधिकतम हावाको चाप प्रदान गर्दछ।
गाडी ड्राइङ जोनमा पुगेपछि प्रक्रिया सुरु हुन्छ। प्रणालीले यसको अद्वितीय टोपोग्राफी नक्सा गर्न प्रवेशमा गाडी स्क्यान गर्दछ। प्रोग्रामेबल लॉजिक कन्ट्रोलर (PLC) ले आफ्नो मेमोरीमा कारको डिजिटल सिल्हूट बनाउँछ। विभिन्न निर्माताहरूले यो प्रोफाइल निर्माण गर्न विभिन्न म्यापिङ प्रविधिहरू प्रयोग गर्छन्।
अल्ट्रासोनिक सेन्सरहरू: यसले उच्च-फ्रिक्वेन्सी ध्वनि तरंगहरू उत्सर्जन गर्दछ जुन गाडीको सतहबाट उछालिन्छ। प्रणालीले रिसिभरमा इको फर्कन लाग्ने समयको आधारमा दूरी गणना गर्छ।
फोटोइलेक्ट्रिक आँखाहरू: यसले सुरुङमा इन्फ्रारेड प्रकाश बीमहरूको घना ग्रिड सिर्जना गर्दछ। जब गाडीले विशिष्ट बीमहरू तोड्छ, प्रणालीले कारको उचाइ र लम्बाइको दुई-आयामी प्रोफाइल बनाउँछ।
3D प्रोफाइलिङ: उन्नत प्रणालीहरूले LiDAR वा स्टेरियोस्कोपिक क्यामेराहरू प्रयोग गरी सवारीको पूर्ण त्रि-आयामिक जाल उत्पन्न गर्छ, जसले अत्यधिक सटीक नोजल स्थितिको लागि अनुमति दिन्छ।
PLC ले गाडीको नक्सा गरेपछि, यसले मेकानिकल कम्पोनेन्टहरूमा तत्काल आदेशहरू पठाउँछ। प्रणालीले शक्तिशाली 3-चरण इलेक्ट्रिक मोटरहरू नियन्त्रण गर्न चर फ्रिक्वेन्सी ड्राइभहरू (VFDs) प्रयोग गर्दछ। यी मोटरहरूले ठोस स्टील ड्राइभ शाफ्टहरूमा जोडिएको भारी-शुल्क गियरबक्सहरू बदल्छन्। शाफ्टहरूले केवलर-प्रबलित पोलियुरेथेन बेल्टहरू वा भारी-शुल्क लिफ्टिङ चेनहरू घुमाउँछन्। एक्चुएटरहरूले भारी एल्युमिनियम सुकाउने नोजलहरूलाई द्रुत रूपमा उठाउँछन्, तल्लो र झुकाउँछन्।
तिनीहरू चरम परिशुद्धताका साथ म्याप गरिएको सिल्हूट पछ्याउँछन्। VFDs ले ब्लोअर एसेम्बलीहरूको सहज प्रवेग र ढिलाइ सुनिश्चित गर्दछ। मोटरहरूलाई अन र अफ गर्नको सट्टा, VFD ले हर्ट्जलाई माथि र तल र्याम्प गर्दछ। यसले उपकरणलाई क्षति पुर्याउने, लिफ्टिङ बेल्टहरू स्न्याप गर्न, वा नोजलहरू सवारीसाधनमा अनियमित रूपमा स्विङ गर्न सक्ने झटका चालहरूलाई रोक्छ।
लगातार 2-देखि-4-इन्च दूरी कायम गर्नाले प्रणालीलाई केन्द्रित, कोणित हावा ब्लेडहरू प्रयोग गर्न अनुमति दिन्छ। यो निकटताले प्रणालीको वास्तविक शक्ति अनलक गर्दछ। उपकरणले सिधा हुडमा हावा उडाउँदैन। यसले विशिष्ट 15-देखि-25-डिग्री कोणहरूमा विस्फोटलाई निर्देशित गर्न वायुप्रवाह भेक्टरिङ प्रयोग गर्दछ। यी कोण ब्लेडहरूले निरन्तर, उच्च-दबाव अवरोधको रूपमा कार्य गर्दछ।
तिनीहरूले पानीको बहावलाई गाडीको ढलानलाई पछाडि र तल धकेलेर व्यवस्थापन गर्छन्। हावा पर्दाले हुड, छत र ट्रंकको ढक्कन जस्ता समतल सतहहरूमा पानी जम्मा हुनबाट रोक्छ। यसले पानीलाई गाडीको बेल्टलाइन, ढोका तल र भुइँ ग्रिटमा बल पुर्याउँछ। नोजल नजिक राखेर, हावाले आफ्नो संरचनात्मक अखण्डता कायम राख्छ, छरिएको हावाको सट्टा अदृश्य squeegee जस्तै कार्य गर्दछ।
सही उपकरण छनोट गर्नको लागि तपाईंको विशिष्ट सुरुङ वातावरणको गहिरो बुझाइ आवश्यक छ। सबै गतिशील सुकाउने प्रणालीहरूले भारी भारहरूमा समान रूपमा प्रदर्शन गर्दैनन्। तपाईंले प्राविधिक विशिष्टताहरू मूल्याङ्कन गर्नुपर्छ जसले वास्तवमा दैनिक सञ्चालन र ओसिलो अवधारण रोकथामलाई प्रभाव पार्छ। भरपर्दो छनोट प्रोफाइलिङ कार वाश मेसिनले मार्केटिङ दावीहरू विगतमा हेर्ने र कोर इन्जिनियरिङको जाँच समावेश गर्दछ।
धुने सुरुङ संवेदनशील इलेक्ट्रोनिक्सको लागि अविश्वसनीय रूपमा प्रतिकूल वातावरण हो। बाक्लो टनेल कुहिरो, रासायनिक ओभरस्प्रे, व्हील क्लिनरबाट हाइड्रोफ्लोरिक एसिड, र लगभग 100 प्रतिशत आर्द्रताको बीचमा सेन्सरहरू निर्दोष रूपमा सञ्चालन गर्नुपर्छ। तपाईले मूल्याङ्कन गर्नुपर्छ कि कसरी विभिन्न सेन्सर प्रकारहरूले यी कठोर अवस्थाहरू ह्यान्डल गर्छन्।
सेन्सर टेक्नोलोजी |
टनेल वातावरणमा शक्तिहरू |
कमजोरीहरू |
मर्मतसम्भार आवश्यकताहरू |
|---|---|---|---|
अल्ट्रासोनिक (सोनार) |
कुहिरो, भाप, र हावाबाट पानीको थोपाहरूको लागि अत्यधिक प्रतिरोधी। |
रिसिभरबाट टाढा ध्वनि तरंगहरू विचलित गर्ने तीव्र, कोणित विन्डशील्डहरू द्वारा भ्रमित हुन सक्छ। |
रासायनिक फिलिम हटाउन ट्रान्सड्यूसर अनुहारको आवधिक वाइप आवश्यक छ। |
फोटोइलेक्ट्रिक (इन्फ्रारेड) |
अत्यन्त छिटो प्रतिक्रिया समय र अत्यधिक सटीक किनारा पत्ता लगाउने। |
लेन्सहरू मोम वा रासायनिक फिल्मको साथ लेपित हुन सक्छ, गलत सकारात्मक पढाइहरू निम्त्याउँछ। |
ट्रान्समिटर र रिसीभर लेन्सको दैनिक म्यानुअल सफाई आवश्यक छ। |
3D LiDAR / अप्टिकल |
जटिल वाहन आकारहरूको लागि सबैभन्दा विस्तृत स्थलाकृतिक नक्सा प्रदान गर्दछ। |
उच्च प्रारम्भिक लागत र भारी स्टीम वा अत्यधिक परावर्तित क्रोम सतहहरूसँग संघर्ष गर्न सक्छ। |
विशेष सफ्टवेयर अद्यावधिकहरू र सावधान लेन्स क्यालिब्रेसन आवश्यक छ। |
मेकानिकल चपलता एक महत्वपूर्ण मूल्याङ्कन आयाम हो। प्रणालीले तपाईंको विशिष्ट कन्वेयर गतिहरू ह्यान्डल गर्न पर्याप्त छिटो प्रतिक्रिया गर्नुपर्छ। यदि तपाइँ प्रति घण्टा 120 कारहरू प्रशोधन गर्ने उच्च-भोल्युम साइट चलाउनुहुन्छ भने, कन्वेयरले गाडीलाई लगभग तीन फिट प्रति सेकेन्डमा सार्छ। सुकाउने नोजलहरू यस गतिमा रहनु पर्छ। एक्चुएटरहरू मिलिसेकेन्डमा ट्रक क्याबको उच्च छतबाट तल्लो फ्ल्याटबेडमा खस्नु पर्छ।
यदि एक्ट्युएटरको गति कन्वेयरको गति भन्दा पछाडि छ भने, नोजल ओछ्यानमा धेरै माथि रहनेछ, यसलाई पूर्ण रूपमा भिजेको छ। नराम्रो कुरा, यदि कम सेडान पछि अग्लो SUV तुरुन्तै आइपुग्दा मोटरले लिफ्टिङ बेल्टलाई छिट्टै घुमाउन असफल भयो भने, यसले विनाशकारी टक्करको जोखिम हुन्छ। तपाईंले खरिद गर्नु अघि होइस्ट मोटरहरूको अधिकतम इन्च-प्रति-सेकेन्ड लिफ्टिङ गति प्रमाणित गर्नुपर्छ।
आधुनिक सवारीसाधनहरूमा अत्यधिक जटिल ज्यामितिहरू छन् जसले स्वचालित उपकरणहरूलाई चुनौती दिन्छ। प्रणालीले विसंगतिहरूको सही मूल्यांकन र नेभिगेट गर्नुपर्छ। रूफ र्याकहरू, पुलिस लाइट बारहरू, पछाडि स्पोइलरहरू, स्की बक्सहरू, र खुला पिकअप बेडहरूले अनौठो अवरोधहरू प्रस्तुत गर्दछ। सफ्टवेयरले बुद्धिमानी स्मूथिंग एल्गोरिदमहरू समावेश गर्नुपर्छ।
यी एल्गोरिदमहरूले मेसिनलाई छानाको र्याक र कारको वास्तविक छाना बीचको खाली ठाउँ जस्तै सानो खाली ठाउँहरूलाई बेवास्ता गर्न भन्छन्। खाडलमा डुब्नुको सट्टा र क्रसबारहरूसँग टक्करको जोखिम लिनुको सट्टा, प्रणाली विसंगतिको उच्चतम बिन्दुमा सहज रूपमा ग्लाइड गर्दछ। PLC ले 'हेर-हेड' प्रकार्य प्रयोग गर्दछ, प्रोफाइल एरेलाई यसको मेमोरीमा भण्डारण गर्छ र कन्वेयर पल्स काउन्टको साथमा सार्छ। यसले लाइट बार आउँदै गरेको देख्छ, उचाइ गणना गर्छ, र VFD लाई समयमै नोजल उठाउन मोटरलाई र्याम्प गर्न निर्देशन दिन्छ।
गतिशील सुख्खा प्रणालीमा स्तरवृद्धि गर्दा नयाँ परिचालन चरहरू परिचय हुन्छ। तपाईंले स्थापना र चलाउने व्यावहारिक चुनौतीहरूलाई सम्बोधन गर्नुपर्छ सेन्सर निर्देशित समोच्च धुने । उचित जोखिम न्यूनीकरणले सुनिश्चित गर्दछ कि उपकरणले तपाइँको दैनिक मर्मत तालिकालाई जटिल बनाउनुको सट्टा तपाइँको सञ्चालनलाई बढाउँछ।
स्थिर मेहराबबाट चल्ने उपकरणहरूमा संक्रमणको लागि परिचालन मानसिकतामा परिवर्तन आवश्यक छ। कर्मचारीहरूलाई गतिशील भागहरूको निगरानी गर्न र प्रणालीको सामान्य व्यवहार बुझ्नको लागि द्रुत रूपमा विसंगतिहरू पहिचान गर्न प्रशिक्षित हुनुपर्छ। स्थापनाको लागि भारी शुल्क एल्युमिनियम वा स्टेनलेस स्टील आर्च आवश्यक छ। 300-पाउन्ड ब्लोअर एसेम्बलीको डायनामिक लोडले माथि र तल सर्दै फ्रेममा ठूलो टर्क र कम्पन सिर्जना गर्दछ। तपाईले यी प्रणालीहरूलाई कमजोर अवस्थित समर्थनहरूमा बोल्ट गर्न सक्नुहुन्न; तिनीहरूलाई समर्पित, फ्लोर-माउन्ट संरचनात्मक फ्रेमिङ चाहिन्छ।
तपाइँले तपाइँको विद्युतीय प्यानलले चर पावर ड्र लाई समर्थन गर्न सक्छ भनेर सुनिश्चित गर्नुपर्दछ। डायनामिक आर्चहरूलाई इलेक्ट्रोम्याग्नेटिक हस्तक्षेप (EMI) लाई कम-भोल्टेज सेन्सर संकेतहरूलाई बाधा पुर्याउनबाट जोगाउन ढाल गरिएको VFD केबलहरू चाहिन्छ। मानक तार चलाउँदा अनियमित सेन्सर पढाइ र अप्रत्याशित मेसिन व्यवहारको परिणाम हुनेछ।
सुरक्षा संयन्त्रहरू अपरिवर्तनीय छन्। तपाईंले ग्राहकको सवारी साधनको सुरक्षा गर्न अनिवार्य असफल-सुरक्षितहरू लागू गर्नुपर्छ। यदि एक सेन्सर असफल भयो वा रासायनिक फिल्म द्वारा अन्धा हुन्छ, प्रणाली एक सुरक्षित स्थितिमा पूर्वनिर्धारित हुनुपर्छ।
भौतिक सीमा स्विचहरू: यी एक कडा स्टप रूपमा कार्य गर्दछ। यदि सफ्टवेयर असफल भयो र मोटरले नोजल तल ड्राइभ गरिरह्यो भने, भौतिक सीमा स्विचले मोटरको पावर काट्छ नोजलले गाडीको हुडलाई कुचल्नु अघि।
ब्रेकअवे नोजल डिजाइनहरू: यदि नोजलले विन्डशील्डसँग शारीरिक सम्पर्क बनाउँछ भने, जोइन्टले शियर पिन वा स्प्रिङ-लोडेड टिकाहरू प्रयोग गर्दछ। नोजलले स्वतन्त्र रूपमा फिर्ता लिन्छ, प्रभावलाई अवशोषित गर्दछ र गिलास भाँच्न वा पेन्ट क्षतिलाई रोक्छ।
स्वचालित रिट्र्याक्सन प्रोटोकलहरू: त्रुटि कोड, पावर हानि, वा कन्वेयर स्टप पत्ता लगाएपछि, प्रणालीले तुरुन्तै सबै नोजलहरूलाई उच्चतम सम्भावित स्थानमा फिर्ता लिनुपर्छ र मेकानिकल ब्रेकहरू प्रयोग गरेर तिनीहरूलाई ठाउँमा लक गर्नुपर्छ।
तपाईंले कन्टूर ड्रायरको मर्मत तालिकालाई निश्चित ब्लोअरहरूको नजिक-शून्य मर्मतसम्भारसँग कन्ट्रास्ट गर्नुपर्छ। स्थिर आर्चहरूलाई आवधिक नोजललाई कडा पार्ने र मोटर बियरिङहरूलाई वर्षमा एक पटक ग्रीस गर्ने भन्दा अलि बढी आवश्यक हुन्छ। गतिशील प्रणालीहरूलाई कडा, निर्धारित मर्मत आवश्यक पर्दछ। तपाईंले नियमित रूपमा होइस्ट चेनहरू र तकिया ब्लक बियरिङहरू लुब्रिकेट गर्नुपर्छ। तपाईंले लिफ्ट बेल्टहरू फ्रेइङ, स्ट्रेचिङ, वा तनाव हानिको लागि निरीक्षण गर्नुपर्छ। सेन्सर अनुहारहरूलाई मोमको निर्माण हटाउन माइक्रोफाइबर कपडाले दैनिक पुछ्नु आवश्यक छ। यी कार्यहरूलाई बेवास्ता गर्दा सुस्त एक्चुएटर प्रतिक्रिया, सेन्सर अन्धोपन, र अन्तिम प्रणाली विफलता निम्त्याउँछ।
प्रोफाइलिङ उपकरणले तपाईंको अवस्थित पूर्वाधारसँग निर्बाध रूपमा सञ्चार गर्नुपर्छ। तपाईंले प्रणालीलाई आफ्नो पोइन्ट-अफ-सेल (POS) र सुरुङ नियन्त्रण सफ्टवेयरसँग एकीकृत गर्नुपर्छ। यसले सिङ्क्रोनाइज गरिएको समय सुनिश्चित गर्दछ। POS ले टनेल कन्ट्रोलरमा सिग्नल पठाउँछ, जसले कन्वेयर हेड शाफ्टमा माउन्ट गरिएको पल्स स्विच प्रयोग गरेर कारलाई ट्र्याक गर्छ। नियन्त्रकले ड्रायरलाई ठ्याक्कै बताउँछ जब अगाडि बम्पर यी कन्वेयर दालहरूमा आधारित हुनेछ। यदि समय केही दालहरू द्वारा बन्द छ भने, ड्रायरले यसको कन्टूरिङ अनुक्रम धेरै चाँडो वा धेरै ढिलो सुरु गर्न सक्छ। उचित एकीकरणले म्यापिङ डेटा ड्राइङ जोनमा गाडीको भौतिक स्थितिसँग पूर्ण रूपमा पङ्क्तिबद्ध हुने ग्यारेन्टी दिन्छ।
गतिशील एक्चुएटर आन्दोलन र सुरक्षित सवारी स्पेसिङका लागि आवश्यक पर्ने न्यूनतम १० देखि १५ फीट क्लियरेन्स छ भनी पुष्टि गर्न उपलब्ध सुरुङबाट बाहिर निस्कने ठाउँ नाप्नुहोस्।
नयाँ VFDs र 3-फेज होइस्ट मोटरहरू ट्रिपिङ ब्रेकरहरू बिना चलाउने पावर ड्रलाई समर्थन गर्न सक्छ भनेर सुनिश्चित गर्न तपाईंको हालको विद्युतीय प्यानल क्षमताको अडिट गर्नुहोस्।
सेन्सर रिडन्डन्सी, लिफ्टिङ गति, र ब्रेकअवे नोजल डिजाइनहरू तुलना गर्न उपकरण निर्माताहरूबाट प्राविधिक विशिष्टता पानाहरू अनुरोध गर्नुहोस्।
उन्नत प्रोफाइलिङ डाटा एकीकरण र पल्स-काउन्ट ट्र्याकिङसँग अनुकूलता पुष्टि गर्नको लागि तपाईंको अवस्थित टनेल नियन्त्रक सफ्टवेयर संस्करण प्रमाणित गर्नुहोस्।
A: उद्योग मानक दायरा वाहन सतहबाट 2 देखि 4 इन्च हो। यो सही दूरी निर्माताको सेन्सर क्यालिब्रेसन, विशिष्ट वाहन ज्यामिति, र तपाईंको कन्वेयर बेल्टको गतिमा निर्भर गर्दछ।
A: नजिकको प्रोफाइल कायम गरेर, प्रणालीले उच्च-दबाव वायु बाधा सिर्जना गर्दछ। यो कोणित हावा पर्दाले पानीलाई गाडीको प्राकृतिक ढलानबाट तल प्रवाह गर्न बाध्य पार्छ, हुड र छाना जस्ता समतल क्षेत्रहरूमा ओसिलो जम्मा हुनबाट सक्रिय रूपमा रोक्छ।
A: आधुनिक मेसिनहरूले क्षति रोक्न कडा सुरक्षा संयन्त्रहरू प्रयोग गर्छन्। ब्रेकअवे नोजलहरू, भौतिक सीमा स्विचहरू, र रिडन्डन्ट रिट्र्याक्ट-सेन्सरहरूले प्रभावकारी रूपमा भौतिक प्रभावहरूलाई कम गर्छन् र उपकरणलाई गाडीलाई कुच्न वा स्क्र्याच गर्न अघि रोक्छन्।
A: हो। उन्नत सोनार र अप्टिकल सेन्सरहरूले ट्रकको ओछ्यानको अचानक ड्रप अफ पत्ता लगाउँछन्। प्रणालीले या त सुरक्षित उच्च स्थानमा राख्छ वा पछाडिको झ्यालको विरुद्धमा खडा पानी फिर्ता नगरी सुरक्षित रूपमा तल्लो समोच्च ट्र्याक गर्नेछ।
A: स्थिर मेहराबहरूलाई लगभग शून्य मेकानिकल मर्मत आवश्यक पर्दछ। कन्टूर ड्रायरहरूलाई नियमित सेन्सर सफाई, अनुसूचित एक्चुएटर स्नेहन, बेल्ट निरीक्षण, र आवधिक सफ्टवेयर अद्यावधिकहरू आवश्यक हुन्छ कि चलिरहेको भागहरू सहज र सुरक्षित रूपमा सञ्चालन हुन्छ।
A: हो, तर यसको लागि सावधान योजना चाहिन्छ। तपाईंले आफ्नो उपलब्ध सुरुङ ठाउँको मूल्याङ्कन गर्नुपर्छ, तपाईंको विद्युतीय लोड क्षमताहरूले VFD हरू ह्यान्डल गर्न सक्छ भनी सुनिश्चित गर्नुहोस्, र तपाईंको हालको सुरुङ नियन्त्रक नयाँ प्रोफाइलिङ सफ्टवेयरसँग उपयुक्त छ भनी प्रमाणित गर्नुहोस्।