

Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 2026-08-12 Oprindelse: websted


For at opnå optimal stød og friktion i automatiseret køretøjsrengøring kræver det, at der opretholdes en præcis, ensartet afstand mellem vaskeapparatet og køretøjets overflade, uanset køretøjets form. Vaskearme med fast akse eller rent mekaniske kan ikke tilpasse sig forskellige moderne køretøjsprofiler, såsom aerodynamiske kurver, tagbøjler og åbne pickup senge. Denne fejl resulterer i ujævn rengøringsydelse, overdreven kemikalie- og vandspild og en høj risiko for katastrofal skade på køretøjet eller kollision med udstyr. For at mindske ansvar og maksimere vaskekvaliteten skal operatørerne vurdere, hvordan en konturfølgende vaskesystem anvender avancerede sensorarrays og lukket sløjfe kontrollogik til dynamisk at diktere den lodrette bevægelse af den øverste vaskearm.
Præcision kræver redundans: Pålidelig lodret bevægelse er afhængig af en kombination af ultralyds-, fotoelektriske, magnetiske og mekaniske feedbacksensorer til at kortlægge køretøjets topografi i miljøer med høj fugtighed.
Realtidsaktivering: En ægte profilerende bilvaskemaskine behandler sensordata gennem en programmerbar logisk controller (PLC) for at justere Variable Frequency Drives (VFD'er), hvilket muliggør jævn, kontinuerlig lodret sporing i stedet for trinvise, rykkende bevægelser.
Risikobegrænsning og adaptiv bevægelse: Avancerede systemer inkorporerer motorstrømsovervågning og rotationsføling som fejlsikre. Hvis vaskearmen støder på en ikke-kortlagt forhindring, kan systemet enten udløse en øjeblikkelig lodret tilbagetrækning eller overgang til en oscillerende bevægelse for at rense omkring forhindringen sikkert.
Evalueringskriterier: Når købere vælger en sensorstyret konturvask, skal købere prioritere sensorens miljømæssige modstandsdygtighed (IP69K-klassificeringer), kalibreringsfrekvens og systemets evne til at opretholde gennemløbshastigheder uden at ofre konturnøjagtigheden.
Vaskekvalitet afhænger helt af anvendt fysik. Vandtrykspåvirkning, almindeligvis kendt som impingement, forringes eksponentielt, efterhånden som afstanden mellem dysen og målet øges. Kemisk anvendelse lider nøjagtig samme skæbne. Lodret kontur bibeholder det optimale sweet spot for rengøringseffektivitet. Denne kritiske afstand strækker sig typisk fra 12 til 18 tommer fra køretøjets overflade. At holde sig inden for dette specifikke område garanterer ensartet kemisk dækning og maksimal mekanisk renseevne til at bryde statisk vejfilm.
Når vaskemanifolden driver uden for dette driftsvindue, spredes den kinetiske energi fra vanddråberne ud i den omgivende luft. Vinddrift fanger sprøjtemønsteret og forstøver vandet, før det nogensinde rammer den klare lak. Vi ser netop dette fænomen i ældre bugter, hvor toparmen sidder statisk 36 tommer over en lavprofil sportsvogn. Vandet dugger simpelthen over emhætten og efterlader et tydeligt lag af snavs urørt.
Afstand fra dyse til køretøj |
Impingement Force Retention |
Kemisk dækningseffektivitet |
|---|---|---|
12 til 18 tommer |
100 % (optimal) |
Maksimal skumdannelse, fremragende opholdstid, ingen vindafdrift. |
24 tommer |
65 % (forringet) |
Acceptabel dækning, moderat vindafdrift, tyndere skumlag. |
36 tommer |
40 % (dårlig) |
Høj vinddrift, dårlig vedhæftning, hurtig kemisk afstrømning. |
48+ tommer |
<20 % (mislykkedes) |
Alvorligt kemisk affald, ingen mekanisk påvirkning, dugvirkning. |
Ældre ekkolods-only-systemer var stærkt afhængige af reaktiv undgåelse af forhindringer. De flyttede kun vaskearmen, da de opdagede en øjeblikkelig fysisk trussel. Det moderne Contour-Following Car Wash Machine repræsenterer et massivt evolutionært spring i udstyrsdesign. Det skifter daglige operationer fra reaktiv undvigelse til proaktiv kortlægning af køretøjer og dynamisk nyttelastregistrering. Dette gør det muligt for udstyret at forudse kurver i stedet for blot at reagere på dem.
I marken overskrider reaktive systemer konstant deres mål. En reaktiv arm registrerer en stejl forrude, går i panik og rykker opad, og løfter ofte langt højere end nødvendigt og savner taget helt. Proaktiv kortlægning eliminerer denne uberegnelige adfærd. Ved at scanne køretøjet, før vaskecyklussen begynder, ved systemet nøjagtigt, hvornår forruden slutter, og taget begynder, hvilket giver mulighed for en jævn, beregnet overgang.
Sensorer flytter ikke vaskearmen direkte; de styrer specifikke mekaniske komponenter. Den lodrette bevægelse er afhængig af et kraftigt portalhejsesystem. Denne mekaniske opsætning omsætter digitale sensorsignaler til fysiske lodrette justeringer, løft og sænkning af manifolden for at matche køretøjets profil. Driftssekvensen følger en streng mekanisk vej:
Sensor Array Data Acquisition: Optiske og akustiske sensorer indsamler rå afstandsmålinger.
PLC-baneberegning: Controlleren behandler dataene og plotter en fysisk sti.
VFD-frekvensmodulering: Drevet ændrer den elektriske frekvens, der sendes til motorerne.
Hejsemotoraktivering: Motorerne går i indgreb og drejer den primære drivaksel.
Bælte- eller kabeljustering: Kraftige løftestropper hæver eller sænker den fysiske manifold.
Feedback-sløjfebekræftelse: Sekundære sensorer bekræfter, at armen nåede målhøjden.
Disse sensorer udsender højfrekvente lydbølger, typisk omkring 40 kHz, der hopper af målet. De måler den nøjagtige afstand til køretøjets motorhjelm, forrude og tag ved at beregne den tid, det tager for ekkoet at vende tilbage. De er yderst effektive til kontinuerlig afstandssporing under vaskecyklussen. Den interne piezoelektriske krystal pulserer hurtigt, hvilket giver dybdeopfattelse i realtid til controlleren.
Implementeringsrealiteterne i et vaskerum byder dog på unikke udfordringer. Højtryksvandspray, tæt kemisk tåge og ekstreme temperaturudsving forstyrrer akustiske signaler. Et brag af koldt vand i en opvarmet bugt skaber en termisk gradient, der faktisk ændrer lydens hastighed, hvilket forvrider sensorens afstandsberegning. For at bekæmpe dette har industrielle ultralydssensorer indbyggede temperaturkompensationsalgoritmer og softwarefiltrering for at ignorere falske ekkoer genereret af tunge vanddråber.
Lysgardiner skaber et usynligt gitter af krydsende infrarøde stråler ved indgangen til vaskerummet. Når køretøjet kører fremad og bryder disse stråler, opbygger systemet en digital profil. Det skaber et meget nøjagtigt 2D- eller 3D-kort, før vaskearmen overhovedet begynder at bevæge sig. Opløsningen af dette kort afhænger helt af stråleafstanden; snævrere afstand giver en mere detaljeret silhuet.
Dette giver det grundlæggende kort for en konturfølgende bilvaskemaskine . Det gør det muligt for PLC'en at forudberegne den nødvendige lodrette bane nøjagtigt og forudse pludselige fald som et lad. Controlleren bruger et skifteregister til at spore køretøjets nøjagtige position, når portalen bevæger sig ned ad sporet, og matcher den forscannede silhuet til den fysiske placering af vaskearmen.
Disse komponenter bruger magneter monteret direkte på de roterende sprøjtearme eller børstenav. De fornemmer kontinuerlig bevægelse ved at tælle magnetiske toppe, når armen snurrer forbi en halvleder. Mens afstandssensorer styrer det lodrette fald, bekræfter magnetiske sensorer, at vaskekomponenterne rent faktisk roterer. De fungerer som den primære mekaniske vagthund for hele toparmsenheden.
Hvis rotationen stopper pludseligt, indikerer det potentiel sammenfiltring eller nærhedsbinding. Et spejl kan have fanget armen, eller et løst stykke trim kunne blokere lejet. Controlleren kommanderer øjeblikkeligt et lodret nødløft for at forhindre skade. Denne rotationsbekræftelse sker på millisekunder, og løfter ofte armen, før kunden overhovedet opdager, at der opstod et stop.
Dette sensorarray overvåger den elektriske strøm, som trækkes af de primære løftemotorer. Den måler også vægten af armens nyttelast og det indre vandtryk. Pludselig fysisk modstand øger motorstrømmen, hvis armen kommer i utilsigtet kontakt med et køretøj. VFD'en overvåger denne strømstyrke konstant. Hvis baseline-løbestrømmen er 3 ampere, og den pludselig stiger til 8 ampere, ved drevet, at armen ramte noget solidt.
Kraftsensorer registrerer unormal nyttelastvægt, såsom kraftig isopbygning eller mekanisk binding i hejsen. Hvis løftestropperne fryser, øges den kraft, der kræves for at bevæge armen, dramatisk. Disse data udløser controlleren til at vende lodret bevægelse med det samme, rydde forhindringen og logge en fejlkode til vedligeholdelsesteamet.
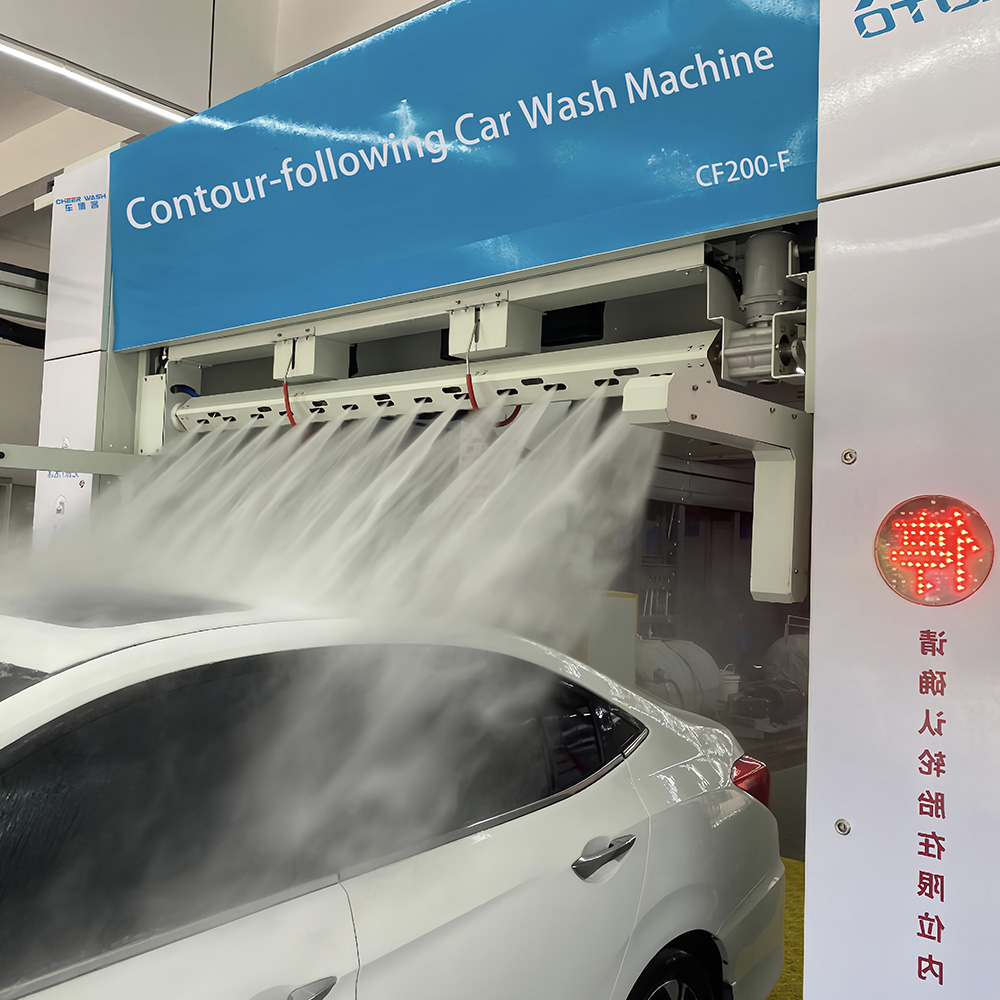
Den programmerbare logiske controller fungerer som den centrale hjerne i hele operationen. Den kombinerer præ-kortlagte lysgardindata med ultralyds- og tryksensorfeedback i realtid på millisekunder. Denne kontinuerlige datastrøm gør det muligt for PLC'en at beregne præcis lodret positionering i farten. Controlleren arbejder typisk med en scanningshastighed på 10 til 20 millisekunder, hvilket betyder, at den revurderer armens position snesevis af gange i sekundet.
Den bruger Proportional-Integral-Derivative (PID) kontrolsløjfer for at sikre, at armen når målafstanden uden at overskyde eller oscillere vildt. Det proportionale bånd håndterer bruttobevægelsen, integralen korrigerer langtidsdrift, og derivatet dæmper bevægelsen, når armen nærmer sig målet. Denne matematiske harmoni forhindrer vaskearmen i at hoppe op og ned, mens den forsøger at finde den perfekte 12-tommer afstand.
VFD'er styrer den elektriske frekvens, der leveres til liftmotorerne for at sikre, at vertikal bevægelse forbliver flydende. Accelerations- og decelerationsramper programmeret i VFD'erne dikterer, hvor hurtigt motoren når fuld hastighed, og hvor forsigtigt den stopper. De forhindrer mekanisk slid på remme og remskiver. Endnu vigtigere er det, at de eliminerer trinvise, rykkende armbevægelser, der nemt kan beskadige udstyr eller ramme køretøjets overflade.
Avancerede systemer anvender sensorløs vektorkontrol frem for grundlæggende skalar (V/Hz) kontrol. Vektorstyring giver fuldt motormoment ved nul hastighed. Dette betyder, at VFD'en kan holde den tunge vaskemanifold helt stille i luften uden at være afhængig af en mekanisk bremse, hvilket giver mulighed for øjeblikkelige, jævne lodrette justeringer i det øjeblik, PLC'en beordrer en bevægelse.
VFD-parameter |
Funktion i hejsestyring |
Typisk feltindstilling |
|---|---|---|
Accelerationsrampe |
Styrer, hvor hurtigt armen begynder at bevæge sig opad. |
1,5 til 2,5 sekunder (forhindrer at bælte klikker). |
Decelerationsrampe |
Styrer, hvor forsigtigt armen holder op med at bevæge sig. |
1,0 til 2,0 sekunder (forhindrer manifold-hopping). |
Nuværende grænse |
Indstiller den maksimalt tilladte strømstyrke før fejl. |
150 % af motorens fuldbelastningsforstærkere (FLA). |
Minimum frekvens |
Forhindrer motoren i at gå i stå ved lave hastigheder. |
15 Hz (sikrer tilstrækkelig køleventilatorrotation). |
Portalens vandrette kørehastighed skal synkronisere perfekt med vaskearmens vertikale bevægelseshastighed. Denne synkronisering opretholder en konsistent kontur over stejle køretøjsvinkler. Overgang fra en skrå forrude til et fladt tag kræver præcis hastighedskoordinering. PLC'en beregner konstant den vektormatematik, der kræves for at holde dysen i en perfekt 90-graders vinkel i forhold til overfladen.
Hvis portalen bevæger sig vandret hurtigere, end armen kan løfte lodret, er en kollision nært forestående. Styringen skal dynamisk bremse portalens drivhjul, når den øverste arm støder på en stejl stigning, hvilket giver hejsemotorerne nok tid til at klare forhindringen. Når armen når det flade tag, kan portalen sikkert accelerere tilbage til sin normale vaskehastighed.
Moderne PLC'er håndterer fysiske anomalier med sofistikeret logik. De afbryder ikke blot vaskecyklussen, når de opdager en kompleks forhindring som en politilysbjælke eller et taxaskilt. Afbrydelse af vask efterlader kunden strandet med en bil med sæbe. I stedet for overfører systemet sprøjtearmen fra kontinuerlig kontur til en målrettet oscillerende bevægelse.
Når ultralydssensorerne registrerer et ikke-kortlagt fremspring, låser PLC'en den lodrette højde lige over forhindringen. Den beordrer derefter armen til at svinge hurtigt frem og tilbage, mens portalen kryber frem. Denne adaptive bevægelse opretholder et højt vasketryk, navigerer sikkert rundt om forhindringen uden at komme i fysisk kontakt og sikrer, at køretøjet forlader bugten helt rent.
Operatører står over for en særskilt operationel afvejning. Meget præcis konturering kræver langsommere portalhastigheder for at spore komplekse kurver nøjagtigt. Du skal balancere denne mekaniske præcision i forhold til det operationelle behov for høj kapacitet pr. time. Hurtige vaskecyklusser kræver ofte udjævning af konturbanen, hvilket øger afstanden mellem dysen og køretøjet en smule, hvilket marginalt reducerer stødet.
En sand profilering af bilvaskemaskine giver operatørerne mulighed for at vælge forskellige vaskepakker, der justerer denne logik. En premium vaskepakke kan køre portalen ved en langsommere hastighed, hvilket gør det muligt for den øverste arm at spore køretøjets profil inden for en stram 12-tommer tolerance. En ekspresvaskepakke kan øge portalhastigheden og løsne konturtolerancen til 18 tommer, hvilket vil ofre en lille mængde stød for en hurtigere bay clearance tid.
Optiske, akustiske og magnetiske sensorer står over for utroligt barske forhold inde i et vaskerum. Kemisk tåge, afskalning i hårdt vand og fysisk snavs forringer sensorens nøjagtighed over tid. Et lysgardin dækket af tørret voks kan ikke kortlægge et køretøj nøjagtigt. Kræv IP69K-klassificerede sensorer for maksimal beskyttelse mod højtryks- og højtemperaturudskylninger. Denne klassificering sikrer, at den interne elektronik forbliver fuldstændig forseglet mod vandindtrængning.
Se efter selvrensende sensorhuse. Mange top-tier producenter integrerer trykluftblæsninger direkte i sensorbeslagene. Før hver vaskecyklus fjerner en hurtig luftblæsning vanddråber og kemikalierester fra linserne. Redundante sensorarrays er obligatoriske. Hvis en primær ultralydssensor svigter, skal systemet problemfrit falde tilbage på lysgardindataene for at forhindre en enkeltpunktsfejl i at lukke bugten.
Evaluer udstyrets softwarekapacitet. Den skal genkende og tilpasse sig komplekse profiler som stigestativer, skibokse og åbne pickup trucks. Auto-sensing logik bør tilpasse sig køretøjets unikke nyttelast og form uden manuel operatørindblanding. Systemer, der mangler denne tilpasningsevne, vil uundgåeligt forårsage skade på ukonventionelle køretøjer.
Når en pickup truck kører ind i bugten, kortlægger lysgardinerne førerhuset, det pludselige fald af bagruden og den flade flade af den åbne seng. PLC'en skal genkende denne specifikke geometriske signatur. I stedet for at tabe vaskearmen ned i sengen – som risikerer at kollidere med bagklappen på vej ud – bør softwaren låse armen i højden af sengehesten og vinkle højtryksdyserne nedad for at skylle det indre sikkert ud.
Sensorer, der fungerer i miljøer med høj vibration, mister uundgåeligt kalibrering over tusindvis af vaskecyklusser. Den konstante bevægelse af portalen ryster monteringsbeslag løs, hvilket ændrer en smule vinklen på ultralydskeglerne. Du skal implementere automatiserede diagnostiske rutiner og trykniveautest. Etabler strenge og regelmæssige forebyggende vedligeholdelsesplaner for at holde sensorerne nøjagtige.
Tør alle fotoelektriske linser af med en mikrofiberklud og godkendt glasrens hver uge.
Bekræft den fysiske justering af lysgardin-senderen og -modtagertårnene hver måned.
Test ultralydsekkoet tilbage ved at placere et kendt objekt på præcis 24 tommer og verificere PLC-udlæsningen.
Undersøg de magnetiske reed-kontakter for fysisk skade eller løse ledningsnet.
Kontroller VFD-fejlloggene for uforklarlige motorstrømspidser, der indikerer binding af hejs.
EN sensorstyret konturvask er stærkt afhængig af proprietære algoritmer til at fortolke data. Vurder leverandørens track records omhyggeligt før køb. Sørg for, at de leverer hyppige firmwareopdateringer, der er i stand til at genkende nyere, ukonventionelle køretøjsdesign, såsom skarpvinklede elektriske køretøjer eller modificerede terrængående lastbiler. Stagnerende software fører til øgede kollisionsrisici, efterhånden som køretøjsdesign udvikler sig.
Bilproducenter flytter konstant grænserne for aerodynamik. En sensoralgoritme skrevet for ti år siden kan fejlfortolke den aggressive bagspoiler på en moderne elektrisk SUV som en åben pickup seng, hvilket får armen til at falde forkert. Partner med producenter, der aktivt opdaterer deres PLC-logik baseret på virkelige feltdata og nye køretøjsudgivelser.
Tilføjelse af sensorstyret lodret kontrol til eksisterende portaler med fast akse giver alvorlige tekniske forhindringer. Undersøg den økonomiske levedygtighed af at eftermontere ældre rammer med moderne PLC'er og VFD'er. Ofte ophæver det mekaniske slop i ældre hejseværker præcisionen af nye sensorer. Udslidte gearkasser og strakte løfteremme introducerer fysisk forsinkelse, som softwaren ikke kan rette.
Hvis PLC'en beordrer et fald på én tomme, men det strakte bælte har to tommer slæk, vil armen ikke bevæge sig. Sensoren aflæser ingen bevægelse, kommanderer endnu et drop, slapheden fanger pludselig, og armen styrtdykker tre tommer. Investering i en naturligt integreret profileringsmaskine giver generelt bedre langsigtet pålidelighed, snævrere mekaniske tolerancer og overlegen vaskeydelse.
Revider dine nuværende skadeskravsrater og kemikalieforbrugsmålinger for at identificere operationelle ineffektiviteter forårsaget af dårlige konturer.
Anmod om en teknisk demonstration af en leverandørs PLC-logik specifikt vedrørende forhindringsdetektion og oscillerende bevægelse omkring komplekse køretøjsprofiler.
Beregn investeringsafkastet ved at opgradere til et fuldt profileringssystem baseret på stigninger i gennemløbet, kemikaliebesparelser og skadesreduktion.
Etabler en forebyggende vedligeholdelsesplan, der udelukkende fokuserer på sensorkalibrering, linsrensning og VFD-parametertjek.
A: Den bruger en kombination af fotoelektriske lysgardiner ved bugtindgangen til at kortlægge køretøjets silhuet. Ultralydssensorer på vaskearmen måler afstand i realtid. Disse kombinerede data føres ind i en central controller for at opbygge en præcis fysisk profil, før vasken begynder.
A: Redundante sikkerhedssystemer forhindrer kollisioner. Hvis primære afstandssensorer svigter, registrerer motorstrømsensorer unormal fysisk modstand. Kraftsensorer registrerer uregelmæssigheder i nyttelast. Disse fejlsikrede udløser øjeblikkeligt armen til at trække sig lodret tilbage fra køretøjets overflade.
A: Avancerede systemer bruger magnetiske reed-kontakter eller Hall-effektsensorer monteret på den roterende arm. Ved at tælle de magnetiske toppe verificerer controlleren kontinuerlig bevægelse. Hvis rotationen stopper, antager systemet, at der er en forhindring og trækker armen tilbage med det samme.
A: Ja. Avancerede profileringssystemer er programmeret til at registrere det pludselige fald i højden, der er karakteristisk for en åben pickup seng. Sensorerne kortlægger dybden og justerer den lodrette arm for at rengøre interiøret uden at kollidere med bagklappen eller førerhuset.
A: VFD'er styrer accelerationen og decelerationen af liftmotorerne. Dette sikrer, at den lodrette bevægelse er jævn og kontinuerlig. Uden VFD'er ville armen bevæge sig trinvist, rykkende, hvilket øger mekanisk slid og risikoen for køretøjspåvirkning.
A: Tæt kemisk tåge og højtryksspray kan sprede de lydbølger, der udsendes af ultralydssensorer, hvilket forårsager falske afstandsmålinger. For at bekæmpe dette bruger moderne systemer redundante sensorarrays, herunder optiske lysgardiner og taktile fejlsikrede, for at opretholde nøjagtig positionering.


