

दृश्य: 0 लेखक: साइट संपादक प्रकाशन समय: 2026-08-12 उत्पत्ति: साइट


स्वचालित वाहन सफाई में इष्टतम टकराव और घर्षण प्राप्त करने के लिए वाहन के आकार की परवाह किए बिना, वॉश उपकरण और वाहन की सतह के बीच एक सटीक, लगातार दूरी बनाए रखने की आवश्यकता होती है। फिक्स्ड-एक्सिस या पूरी तरह से मैकेनिकल वॉश आर्म्स विविध आधुनिक वाहन प्रोफाइल, जैसे वायुगतिकीय वक्र, छत के रैक और खुले पिकअप बेड के अनुकूल होने में विफल रहते हैं। इस विफलता के परिणामस्वरूप असमान सफाई प्रदर्शन, अत्यधिक रासायनिक और पानी की बर्बादी और भयावह वाहन क्षति या उपकरण टकराव का उच्च जोखिम होता है। उत्तरदायित्व को कम करने और धुलाई की गुणवत्ता को अधिकतम करने के लिए, ऑपरेटरों को यह मूल्यांकन करना चाहिए कि कैसे कंटूर फॉलोइंग वॉश सिस्टम शीर्ष वॉश आर्म के ऊर्ध्वाधर आंदोलन को गतिशील रूप से निर्देशित करने के लिए उन्नत सेंसर सरणी और बंद-लूप नियंत्रण तर्क का उपयोग करता है।
परिशुद्धता के लिए अतिरेक की आवश्यकता होती है: विश्वसनीय ऊर्ध्वाधर गति उच्च नमी वाले वातावरण में वाहन स्थलाकृति को मैप करने के लिए अल्ट्रासोनिक, फोटोइलेक्ट्रिक, चुंबकीय और यांत्रिक फीडबैक सेंसर के संयोजन पर निर्भर करती है।
रीयल-टाइम एक्चुएशन: एक सच्ची प्रोफाइलिंग कार वॉश मशीन वेरिएबल फ्रीक्वेंसी ड्राइव्स (वीएफडी) को समायोजित करने के लिए प्रोग्रामेबल लॉजिक कंट्रोलर (पीएलसी) के माध्यम से सेंसर डेटा को संसाधित करती है, जो चरणबद्ध, झटकेदार आंदोलनों के बजाय चिकनी, निरंतर ऊर्ध्वाधर ट्रैकिंग को सक्षम करती है।
जोखिम शमन और अनुकूली गति: उन्नत प्रणालियां मोटर करंट मॉनिटरिंग और रोटेशनल सेंसिंग को फेल-सेफ के रूप में शामिल करती हैं। यदि वॉश आर्म को किसी अज्ञात बाधा का सामना करना पड़ता है, तो सिस्टम या तो तत्काल ऊर्ध्वाधर वापसी को ट्रिगर कर सकता है या बाधा के चारों ओर सुरक्षित रूप से सफाई करने के लिए एक दोलन गति में परिवर्तित हो सकता है।
मूल्यांकन मानदंड: सेंसर निर्देशित कंटूर वॉश का चयन करते समय, खरीदारों को सेंसर पर्यावरणीय लचीलापन (IP69K रेटिंग), अंशांकन आवृत्ति, और कंटूरिंग सटीकता का त्याग किए बिना थ्रूपुट गति को बनाए रखने की सिस्टम की क्षमता को प्राथमिकता देनी चाहिए।
धुलाई की गुणवत्ता पूरी तरह से व्यावहारिक भौतिकी पर निर्भर करती है। पानी के दबाव का प्रभाव, जिसे आमतौर पर इंपिंगमेंट के रूप में जाना जाता है, नोजल और लक्ष्य के बीच की दूरी बढ़ने पर तेजी से कम हो जाता है। रासायनिक अनुप्रयोग का भी ठीक यही हश्र होता है। वर्टिकल कंटूरिंग सफाई दक्षता के लिए इष्टतम स्वीट स्पॉट बनाए रखता है। यह महत्वपूर्ण दूरी आमतौर पर वाहन की सतह से 12 से 18 इंच तक होती है। इस विशिष्ट सीमा के भीतर रहने से स्थैतिक सड़क फिल्म को तोड़ने के लिए समान रासायनिक कवरेज और अधिकतम यांत्रिक सफाई शक्ति की गारंटी मिलती है।
जब वॉश मैनिफोल्ड इस ऑपरेशनल विंडो से बाहर चला जाता है, तो पानी की बूंदों की गतिज ऊर्जा आसपास की हवा में फैल जाती है। हवा का बहाव स्प्रे पैटर्न को पकड़ लेता है, जिससे पानी साफ परत पर गिरने से पहले ही परमाणु में बदल जाता है। हम इस सटीक घटना को पुरानी खाड़ी में देखते हैं जहां शीर्ष भुजा एक लो-प्रोफाइल स्पोर्ट्स कार से 36 इंच ऊपर स्थिर रूप से बैठती है। पानी बस हुड के ऊपर धुंध फैलाता है, जिससे गंदगी की एक अलग परत अछूती रह जाती है।
नोजल से वाहन तक की दूरी |
इम्प्लिमेंटेशन फोर्स रिटेंशन |
रासायनिक कवरेज दक्षता |
|---|---|---|
12 से 18 इंच |
100% (इष्टतम) |
अधिकतम झाग, उत्कृष्ट निवास समय, शून्य हवा का बहाव। |
24 इंच |
65% (अपमानित) |
स्वीकार्य कवरेज, मध्यम हवा का बहाव, पतली फोम परत। |
36 इंच |
40% (खराब) |
तेज़ हवा का बहाव, ख़राब आसंजन, तेज़ रासायनिक अपवाह। |
48+ इंच |
<20% (असफल) |
गंभीर रासायनिक अपशिष्ट, शून्य यांत्रिक प्रभाव, धुंध प्रभाव। |
लीगेसी सोनार-ओनली सिस्टम प्रतिक्रियाशील बाधा से बचाव पर बहुत अधिक निर्भर थे। उन्होंने वॉश आर्म को तभी आगे बढ़ाया जब उन्हें तत्काल शारीरिक खतरे का पता चला। आधुनिक कंटूर-फ़ॉलोइंग कार वॉश मशीन उपकरण डिज़ाइन में एक विशाल विकासवादी छलांग का प्रतिनिधित्व करती है। यह दैनिक संचालन को प्रतिक्रियाशील चकमा देने से सक्रिय वाहन मानचित्रण और गतिशील पेलोड सेंसिंग में बदल देता है। यह उपकरण को केवल उन पर प्रतिक्रिया करने के बजाय वक्रों का अनुमान लगाने की अनुमति देता है।
क्षेत्र में, प्रतिक्रियाशील प्रणालियाँ लगातार अपने लक्ष्य से आगे निकल जाती हैं। एक प्रतिक्रियाशील भुजा खड़ी विंडशील्ड, घबराहट और ऊपर की ओर झटके का पता लगाती है, अक्सर आवश्यकता से कहीं अधिक ऊपर उठती है और छत पूरी तरह से गायब हो जाती है। प्रोएक्टिव मैपिंग इस अनियमित व्यवहार को समाप्त कर देती है। धुलाई चक्र शुरू होने से पहले वाहन को स्कैन करने से, सिस्टम को ठीक-ठीक पता चल जाता है कि विंडशील्ड कब समाप्त होती है और छत कब शुरू होती है, जिससे एक सहज, गणनात्मक संक्रमण की अनुमति मिलती है।
सेंसर वॉश आर्म को सीधे नहीं हिलाते; वे विशिष्ट यांत्रिक घटकों को नियंत्रित करते हैं। ऊर्ध्वाधर आंदोलन हेवी-ड्यूटी गैन्ट्री लहरा प्रणाली पर निर्भर करता है। यह यांत्रिक सेटअप डिजिटल सेंसर संकेतों को भौतिक ऊर्ध्वाधर समायोजन में परिवर्तित करता है, वाहन प्रोफाइल से मेल खाने के लिए मैनिफोल्ड को ऊपर उठाता और कम करता है। ऑपरेशन का क्रम सख्त यांत्रिक पथ का अनुसरण करता है:
सेंसर ऐरे डेटा अधिग्रहण: ऑप्टिकल और ध्वनिक सेंसर कच्ची दूरी मेट्रिक्स इकट्ठा करते हैं।
पीएलसी प्रक्षेपवक्र गणना: नियंत्रक डेटा को संसाधित करता है और एक भौतिक पथ प्लॉट करता है।
वीएफडी फ्रीक्वेंसी मॉड्यूलेशन: ड्राइव मोटरों को भेजी गई विद्युत आवृत्ति को बदल देती है।
होइस्ट मोटर एक्चुएशन: प्राथमिक ड्राइव शाफ्ट को मोड़ते हुए मोटरें संलग्न होती हैं।
बेल्ट या केबल समायोजन: हेवी-ड्यूटी उठाने वाली पट्टियाँ भौतिक मैनिफोल्ड को ऊपर या नीचे करती हैं।
फीडबैक लूप सत्यापन: माध्यमिक सेंसर पुष्टि करते हैं कि हाथ लक्ष्य ऊंचाई तक पहुंच गया है।
ये सेंसर उच्च-आवृत्ति ध्वनि तरंगें उत्सर्जित करते हैं, आमतौर पर लगभग 40 किलोहर्ट्ज़, जो लक्ष्य से टकराती हैं। वे प्रतिध्वनि के वापस आने में लगने वाले समय की गणना करके वाहन के हुड, विंडशील्ड और छत की सटीक दूरी मापते हैं। वे धुलाई चक्र के दौरान निरंतर दूरी की ट्रैकिंग के लिए अत्यधिक प्रभावी हैं। आंतरिक पीजोइलेक्ट्रिक क्रिस्टल तेजी से स्पंदित होता है, जो नियंत्रक को वास्तविक समय की गहराई की अनुभूति प्रदान करता है।
हालाँकि, वॉश बे में कार्यान्वयन की वास्तविकताएँ अद्वितीय चुनौतियाँ पेश करती हैं। उच्च दबाव वाले पानी का छिड़काव, घना रासायनिक कोहरा और अत्यधिक तापमान में उतार-चढ़ाव ध्वनिक संकेतों को बाधित करते हैं। गर्म खाड़ी में ठंडे पानी का एक विस्फोट एक थर्मल ग्रेडिएंट बनाता है जो वास्तव में ध्वनि की गति को बदल देता है, जिससे सेंसर की दूरी की गणना ख़राब हो जाती है। इससे निपटने के लिए, औद्योगिक-ग्रेड अल्ट्रासोनिक सेंसर में भारी पानी की बूंदों से उत्पन्न झूठी गूँज को अनदेखा करने के लिए अंतर्निहित तापमान क्षतिपूर्ति एल्गोरिदम और सॉफ़्टवेयर फ़िल्टरिंग की सुविधा होती है।
हल्के पर्दे वॉश बे प्रवेश द्वार पर अवरक्त किरणों को जोड़ने का एक अदृश्य ग्रिड बनाते हैं। जैसे ही वाहन आगे बढ़ता है और इन बीमों को तोड़ता है, सिस्टम एक डिजिटल प्रोफ़ाइल बनाता है। वॉश आर्म के हिलने से पहले ही यह अत्यधिक सटीक 2डी या 3डी मानचित्र बनाता है। इस मानचित्र का रिज़ॉल्यूशन पूरी तरह से बीम रिक्ति पर निर्भर करता है; कम दूरी से अधिक विस्तृत सिल्हूट प्राप्त होता है।
यह एक के लिए मूलभूत मानचित्र प्रदान करता है निम्नलिखित कार धोने की मशीन की रूपरेखा तैयार करें । यह पीएलसी को पिकअप ट्रक बेड की तरह अचानक गिरावट की आशंका जताते हुए, आवश्यक ऊर्ध्वाधर प्रक्षेपवक्र की सटीक पूर्व-गणना करने की अनुमति देता है। नियंत्रक वाहन की सटीक स्थिति को ट्रैक करने के लिए एक शिफ्ट रजिस्टर ऐरे का उपयोग करता है क्योंकि गैन्ट्री ट्रैक से नीचे जाती है, पूर्व-स्कैन किए गए सिल्हूट को वॉश आर्म के भौतिक स्थान से मेल खाती है।
ये घटक सीधे घूमने वाले स्प्रे आर्म्स या ब्रश हब पर लगाए गए मैग्नेट का उपयोग करते हैं। जब हाथ अर्धचालक के पीछे घूमता है तो वे चुंबकीय चोटियों की गिनती करके निरंतर गति को महसूस करते हैं। जबकि दूरी सेंसर ऊर्ध्वाधर गिरावट का मार्गदर्शन करते हैं, चुंबकीय सेंसर सत्यापित करते हैं कि वॉश घटक वास्तव में घूम रहे हैं। वे संपूर्ण शीर्ष बांह असेंबली के लिए प्राथमिक यांत्रिक निगरानीकर्ता के रूप में कार्य करते हैं।
यदि घूर्णन अचानक रुक जाता है, तो यह संभावित उलझाव या निकटता बंधन का संकेत देता है। हो सकता है कि किसी दर्पण ने बांह को पकड़ लिया हो, या ट्रिम का कोई ढीला टुकड़ा बेयरिंग को जाम कर रहा हो। क्षति को रोकने के लिए नियंत्रक तुरंत एक आपातकालीन ऊर्ध्वाधर लिफ्ट का आदेश देता है। यह घूर्णी सत्यापन मिलीसेकंड में होता है, अक्सर ग्राहक को जाम होने का एहसास होने से पहले ही हाथ उठा लेना पड़ता है।
यह सेंसर ऐरे प्राथमिक लिफ्ट मोटर्स द्वारा खींचे गए विद्युत प्रवाह की निगरानी करता है। यह बांह के पेलोड भार और आंतरिक जल दबाव के स्तर को भी मापता है। यदि हाथ किसी वाहन के साथ अनपेक्षित संपर्क बनाता है तो अचानक शारीरिक प्रतिरोध मोटर करंट को बढ़ा देता है। वीएफडी इस एम्परेज ड्रा की लगातार निगरानी करता है। यदि बेसलाइन रनिंग करंट 3 एम्पियर है, और यह अचानक 8 एम्पियर तक बढ़ जाता है, तो ड्राइव को पता चल जाता है कि हाथ किसी ठोस चीज से टकराया है।
फोर्स सेंसर असामान्य पेलोड वजन का पता लगाते हैं, जैसे भारी बर्फ जमा होना या लहरा में यांत्रिक बंधन। यदि उठाने वाली पट्टियाँ जम जाती हैं, तो हाथ को हिलाने के लिए आवश्यक बल नाटकीय रूप से बढ़ जाता है। यह डेटा नियंत्रक को ऊर्ध्वाधर गति को तुरंत उलटने, बाधा को दूर करने और रखरखाव टीम के लिए एक गलती कोड लॉग करने के लिए ट्रिगर करता है।
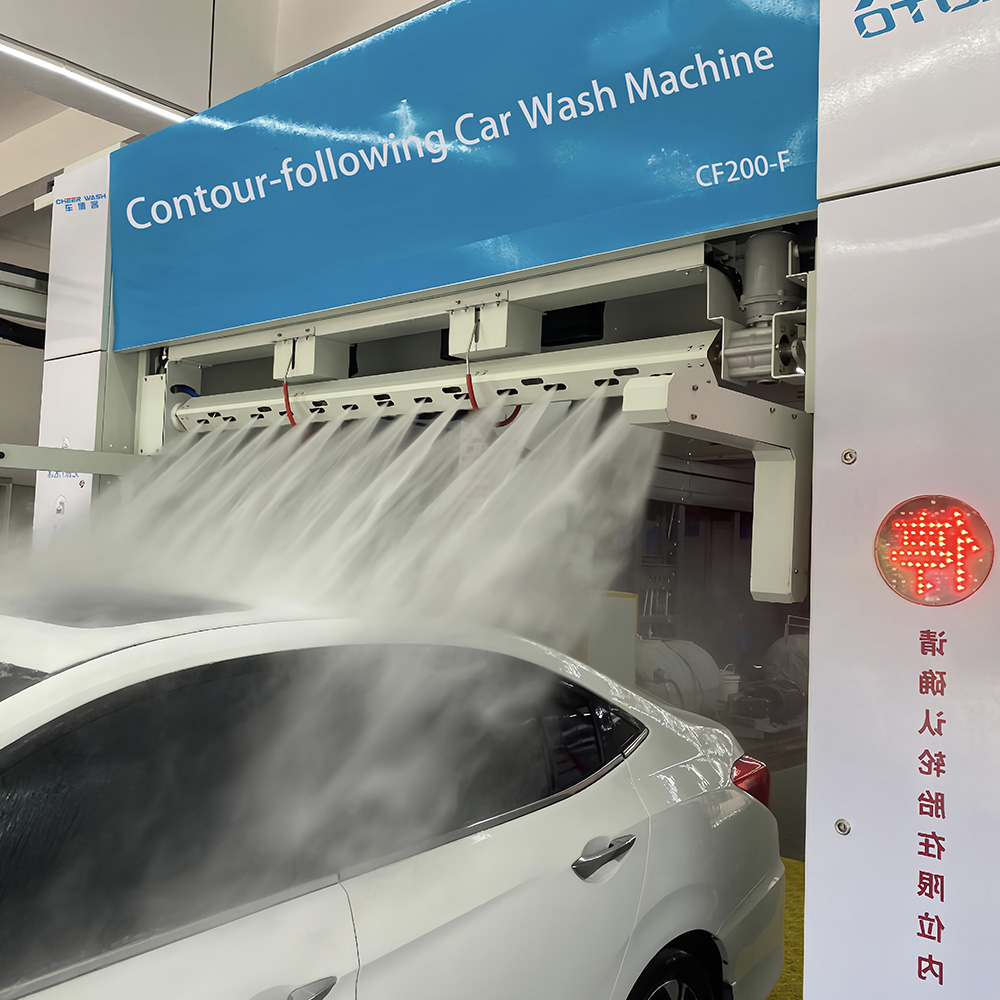
प्रोग्रामेबल लॉजिक कंट्रोलर पूरे ऑपरेशन के केंद्रीय मस्तिष्क के रूप में कार्य करता है। यह प्री-मैप्ड लाइट कर्टेन डेटा को मिलीसेकेंड में रियल-टाइम अल्ट्रासोनिक और प्रेशर सेंसर फीडबैक के साथ मर्ज करता है। यह निरंतर डेटा स्ट्रीम पीएलसी को तुरंत सटीक ऊर्ध्वाधर स्थिति की गणना करने की अनुमति देता है। नियंत्रक आमतौर पर 10 से 20 मिलीसेकंड की स्कैन दर पर काम करता है, जिसका अर्थ है कि यह प्रति सेकंड दर्जनों बार हाथ की स्थिति का पुनर्मूल्यांकन करता है।
यह आनुपातिक-इंटीग्रल-डेरिवेटिव (पीआईडी) नियंत्रण लूप का उपयोग करता है ताकि यह सुनिश्चित किया जा सके कि हाथ बिना ओवरशूटिंग या बेतहाशा दोलन के लक्ष्य दूरी तक पहुंच जाए। आनुपातिक बैंड स्थूल गति को संभालता है, इंटीग्रल दीर्घकालिक बहाव को ठीक करता है, और जैसे ही हाथ लक्ष्य के करीब पहुंचता है, व्युत्पन्न गति को कम कर देता है। यह गणितीय सामंजस्य वॉश आर्म को ऊपर और नीचे उछलने से रोकता है क्योंकि यह सही 12 इंच की दूरी खोजने की कोशिश करता है।
ऊर्ध्वाधर गति तरल बनी रहे यह सुनिश्चित करने के लिए वीएफडी लिफ्ट मोटर्स को आपूर्ति की गई विद्युत आवृत्ति को नियंत्रित करते हैं। वीएफडी में प्रोग्राम किए गए त्वरण और मंदी रैंप यह तय करते हैं कि मोटर कितनी जल्दी पूरी गति तक पहुंचती है और कितनी धीरे से रुकती है। वे बेल्ट और पुली पर यांत्रिक घिसाव को रोकते हैं। इससे भी महत्वपूर्ण बात यह है कि वे हाथ की गतिहीन, झटकेदार हरकतों को खत्म करते हैं जो आसानी से उपकरण को नुकसान पहुंचा सकती हैं या वाहन की सतह से टकरा सकती हैं।
उन्नत सिस्टम बुनियादी स्केलर (वी/हर्ट्ज) नियंत्रण के बजाय सेंसर रहित वेक्टर नियंत्रण का उपयोग करते हैं। वेक्टर नियंत्रण शून्य गति पर पूर्ण मोटर टॉर्क प्रदान करता है। इसका मतलब यह है कि वीएफडी यांत्रिक ब्रेक पर भरोसा किए बिना मध्य हवा में हेवी वॉश मैनिफोल्ड को पूरी तरह से पकड़ सकता है, जिससे पीएलसी एक चाल का आदेश देते ही तत्काल, सुचारू ऊर्ध्वाधर समायोजन की अनुमति देता है।
वीएफडी पैरामीटर |
लहरा नियंत्रण में कार्य |
विशिष्ट फ़ील्ड सेटिंग |
|---|---|---|
त्वरण रैम्प |
यह नियंत्रित करता है कि हाथ कितनी तेजी से ऊपर की ओर बढ़ना शुरू करता है। |
1.5 से 2.5 सेकंड (बेल्ट टूटने से बचाता है)। |
मंदी रैंप |
यह नियंत्रित करता है कि हाथ कितनी धीरे से हिलना बंद कर देता है। |
1.0 से 2.0 सेकंड (कई गुना उछाल को रोकता है)। |
वर्तमान सीमा |
फॉल्टिंग से पहले अधिकतम स्वीकार्य एम्परेज सेट करता है। |
150% मोटर फुल लोड एम्प्स (FLA)। |
न्यूनतम आवृत्ति |
कम गति पर मोटर को रुकने से रोकता है। |
15 हर्ट्ज (पर्याप्त कूलिंग फैन रोटेशन सुनिश्चित करता है)। |
गैन्ट्री की क्षैतिज यात्रा गति वॉश आर्म की ऊर्ध्वाधर गति के साथ पूरी तरह से तालमेल बिठानी चाहिए। यह सिंक्रनाइज़ेशन तीव्र वाहन कोणों पर एक सुसंगत रूपरेखा बनाए रखता है। तिरछी विंडशील्ड से सपाट छत तक संक्रमण के लिए सटीक गति समन्वय की आवश्यकता होती है। पीएलसी लगातार नोजल को सतह पर 90 डिग्री के कोण पर रखने के लिए आवश्यक वेक्टर गणित की गणना करता है।
यदि गैन्ट्री क्षैतिज रूप से तेजी से चलती है, तो हाथ लंबवत रूप से उठ सकता है, तो टकराव आसन्न है। नियंत्रक को गैन्ट्री के ड्राइव पहियों को गतिशील रूप से धीमा करना चाहिए जब शीर्ष बांह एक तेज झुकाव का सामना करती है, जिससे लहरा मोटरों को बाधा को दूर करने के लिए पर्याप्त समय मिलता है। एक बार जब हाथ सपाट छत पर पहुंच जाता है, तो गैन्ट्री सुरक्षित रूप से अपनी सामान्य धुलाई गति में वापस आ सकती है।
आधुनिक पीएलसी भौतिक विसंगतियों को परिष्कृत तर्क के साथ संभालते हैं। वे पुलिस लाइट बार या टैक्सी साइन जैसी जटिल बाधा का पता चलने पर केवल धुलाई चक्र को रद्द नहीं करते हैं। धुलाई रद्द करने से ग्राहक साबुन वाली कार में फंस जाता है। इसके बजाय, सिस्टम स्प्रे आर्म को निरंतर समोच्च से लक्षित दोलन गति में परिवर्तित करता है।
जब अल्ट्रासोनिक सेंसर एक अनमैप्ड फलाव का पता लगाते हैं, तो पीएलसी बाधा के ठीक ऊपर ऊर्ध्वाधर ऊंचाई को लॉक कर देता है। इसके बाद यह हाथ को तेजी से आगे-पीछे दोलन करने का आदेश देता है जबकि गैन्ट्री आगे की ओर रेंगती है। यह अनुकूली गति उच्च धोने के दबाव को बनाए रखती है, शारीरिक संपर्क के बिना बाधा के आसपास सुरक्षित रूप से नेविगेट करती है, और यह सुनिश्चित करती है कि वाहन खाड़ी से पूरी तरह से साफ निकल जाए।
ऑपरेटरों को एक अलग परिचालन व्यापार-बंद का सामना करना पड़ता है। अत्यधिक सटीक समोच्चीकरण के लिए जटिल वक्रों को सटीक रूप से ट्रैक करने के लिए धीमी गैन्ट्री गति की आवश्यकता होती है। आपको उच्च वाहन-प्रति-घंटे थ्रूपुट की परिचालन आवश्यकता के विरुद्ध इस यांत्रिक परिशुद्धता को संतुलित करना होगा। तेज़ धुलाई चक्रों में अक्सर समोच्च पथ को सुचारू करने की आवश्यकता होती है, जो नोजल और वाहन के बीच की दूरी को थोड़ा बढ़ा देता है, जिससे टकराव में मामूली कमी आती है।
सच्चा प्रोफाइलिंग कार वॉश मशीन ऑपरेटरों को अलग-अलग वॉश पैकेज चुनने की अनुमति देती है जो इस तर्क को समायोजित करते हैं। एक प्रीमियम वॉश पैकेज गैन्ट्री को धीमी गति से चला सकता है, जिससे शीर्ष बांह 12-इंच की सख्त सहनशीलता के भीतर वाहन प्रोफ़ाइल को ट्रैक कर सकती है। एक एक्सप्रेस वॉश पैकेज गैन्ट्री गति को बढ़ा सकता है और कंटूरिंग सहनशीलता को 18 इंच तक ढीला कर सकता है, जिससे तेज बे क्लीयरेंस समय के लिए थोड़ी मात्रा में टकराव का त्याग करना पड़ता है।
ऑप्टिकल, ध्वनिक और चुंबकीय सेंसर वॉश बे के अंदर अविश्वसनीय रूप से कठोर परिस्थितियों का सामना करते हैं। रासायनिक कोहरा, कठोर जल स्केलिंग और भौतिक मलबा समय के साथ सेंसर की सटीकता को कम कर देते हैं। सूखे मोम से ढका हुआ हल्का पर्दा किसी वाहन का सटीक मानचित्रण नहीं कर सकता। उच्च दबाव, उच्च तापमान वाशडाउन के खिलाफ अधिकतम सुरक्षा के लिए IP69K-रेटेड सेंसर की मांग करें। यह रेटिंग सुनिश्चित करती है कि आंतरिक इलेक्ट्रॉनिक्स पानी के प्रवेश के खिलाफ पूरी तरह से सील रहे।
स्वयं-सफाई सेंसर आवासों की तलाश करें। कई शीर्ष स्तरीय निर्माता संपीड़ित वायु ब्लो-ऑफ को सीधे सेंसर माउंट में एकीकृत करते हैं। प्रत्येक धोने के चक्र से पहले, हवा का एक तेज़ झोंका लेंस से पानी की बूंदों और रासायनिक अवशेषों को साफ कर देता है। निरर्थक सेंसर सरणियाँ अनिवार्य हैं। यदि प्राथमिक अल्ट्रासोनिक सेंसर विफल हो जाता है, तो एकल-बिंदु विफलता को खाड़ी को बंद करने से रोकने के लिए सिस्टम को प्रकाश पर्दे के डेटा पर सहजता से वापस आना चाहिए।
उपकरण की सॉफ़्टवेयर क्षमता का मूल्यांकन करें। इसे सीढ़ी रैक, स्की बॉक्स और खुले पिकअप ट्रक बेड जैसे जटिल प्रोफाइल को पहचानना और अनुकूलित करना होगा। ऑटो-सेंसिंग लॉजिक को मैन्युअल ऑपरेटर के हस्तक्षेप के बिना वाहन के अद्वितीय पेलोड और आकार के अनुसार समायोजित करना चाहिए। इस अनुकूलनशीलता की कमी वाले सिस्टम अनिवार्य रूप से अपरंपरागत वाहनों को नुकसान पहुंचाएंगे।
जब एक पिकअप ट्रक खाड़ी में प्रवेश करता है, तो हल्के पर्दे कैब, पीछे की खिड़की के अचानक गिरने और खुले बिस्तर के सपाट विस्तार को दर्शाते हैं। पीएलसी को इस विशिष्ट ज्यामितीय हस्ताक्षर को पहचानना होगा। वॉश आर्म को बिस्तर में गिराने के बजाय - जिससे बाहर निकलते समय टेलगेट से टकराने का जोखिम होता है - सॉफ़्टवेयर को हाथ को बेड रेल्स की ऊंचाई पर लॉक करना चाहिए, उच्च दबाव वाले नोजल को नीचे की ओर झुकाकर इंटीरियर को सुरक्षित रूप से बाहर निकालना चाहिए।
उच्च-कंपन वातावरण में काम करने वाले सेंसर अनिवार्य रूप से हजारों वॉश चक्रों में अंशांकन खो देते हैं। गैन्ट्री की निरंतर गति बढ़ते ब्रैकेट को ढीला कर देती है, जिससे अल्ट्रासोनिक शंकु के कोण में थोड़ा बदलाव होता है। आपको स्वचालित निदान दिनचर्या और दबाव स्तर परीक्षण लागू करना होगा। सेंसरों को सटीक रखने के लिए कठोर और नियमित निवारक रखरखाव कार्यक्रम स्थापित करें।
सभी फोटोइलेक्ट्रिक लेंसों को माइक्रोफाइबर कपड़े और अनुमोदित ग्लास क्लीनर से साप्ताहिक रूप से पोंछें।
लाइट कर्टेन ट्रांसमीटर और रिसीवर टावरों के भौतिक संरेखण को मासिक रूप से सत्यापित करें।
किसी ज्ञात वस्तु को ठीक 24 इंच पर रखकर और पीएलसी रीडआउट को सत्यापित करके अल्ट्रासोनिक इको रिटर्न का परीक्षण करें।
भौतिक क्षति या ढीले वायरिंग हार्नेस के लिए चुंबकीय रीड स्विच का निरीक्षण करें।
होइस्ट बाइंडिंग का संकेत देने वाले किसी भी अस्पष्ट मोटर करंट स्पाइक्स के लिए वीएफडी फॉल्ट लॉग की जांच करें।
ए सेंसर गाइडेड कंटूर वॉश डेटा की व्याख्या करने के लिए मालिकाना एल्गोरिदम पर बहुत अधिक निर्भर करता है। खरीदारी से पहले विक्रेता के ट्रैक रिकॉर्ड का सावधानीपूर्वक मूल्यांकन करें। सुनिश्चित करें कि वे लगातार फ़र्मवेयर अपडेट प्रदान करें जो नए, अपरंपरागत वाहन डिज़ाइन, जैसे कि तेज कोण वाले इलेक्ट्रिक वाहन या संशोधित ऑफ-रोड ट्रकों को पहचानने में सक्षम हों। जैसे-जैसे वाहन डिज़ाइन विकसित होते हैं, स्थिर सॉफ़्टवेयर से टकराव का जोखिम बढ़ जाता है।
ऑटोमोटिव निर्माता लगातार वायुगतिकी की सीमाओं को आगे बढ़ा रहे हैं। दस साल पहले लिखा गया एक सेंसर एल्गोरिदम आधुनिक इलेक्ट्रिक एसयूवी के आक्रामक रियर स्पॉइलर को खुले पिकअप बेड के रूप में गलत समझ सकता है, जिससे हाथ गलत तरीके से गिर सकता है। उन निर्माताओं के साथ साझेदारी करें जो वास्तविक दुनिया के फील्ड डेटा और नए वाहन रिलीज के आधार पर अपने पीएलसी लॉजिक को सक्रिय रूप से अपडेट करते हैं।
मौजूदा फिक्स्ड-एक्सिस गैन्ट्री में सेंसर-निर्देशित ऊर्ध्वाधर नियंत्रण जोड़ने से गंभीर तकनीकी बाधाएँ उत्पन्न होती हैं। आधुनिक पीएलसी और वीएफडी के साथ पुराने फ्रेमों को फिर से फिट करने की वित्तीय व्यवहार्यता की जांच करें। अक्सर, पुराने होइस्ट में यांत्रिक ढलान नए सेंसर की सटीकता को नकार देता है। घिसे-पिटे गियरबॉक्स और खिंचे हुए लिफ्टिंग बेल्ट शारीरिक अंतराल लाते हैं जिसे सॉफ्टवेयर ठीक नहीं कर सकता है।
यदि पीएलसी एक इंच की गिरावट का आदेश देता है, लेकिन फैली हुई बेल्ट में दो इंच की कमी है, तो हाथ नहीं हिलेगा। सेंसर किसी भी हलचल को नहीं पढ़ता है, एक और गिरावट का आदेश देता है, स्लैक अचानक पकड़ लेता है, और हाथ तीन इंच नीचे गिर जाता है। मूल रूप से एकीकृत प्रोफाइलिंग मशीन में निवेश करने से आम तौर पर बेहतर दीर्घकालिक विश्वसनीयता, कड़ी यांत्रिक सहनशीलता और बेहतर धुलाई प्रदर्शन मिलता है।
खराब कंटूरिंग के कारण होने वाली परिचालन संबंधी अक्षमताओं की पहचान करने के लिए अपनी वर्तमान क्षति दावा दरों और रासायनिक उपयोग मेट्रिक्स का ऑडिट करें।
विशेष रूप से जटिल वाहन प्रोफाइल के आसपास बाधा का पता लगाने और दोलन गति के संबंध में विक्रेता के पीएलसी तर्क के तकनीकी प्रदर्शन का अनुरोध करें।
थ्रूपुट वृद्धि, रासायनिक बचत और क्षति में कमी के आधार पर पूरी तरह से प्रोफाइलिंग सिस्टम में अपग्रेड करने के निवेश पर रिटर्न की गणना करें।
सेंसर अंशांकन, लेंस की सफाई और वीएफडी पैरामीटर जांच पर सख्ती से केंद्रित एक निवारक रखरखाव कार्यक्रम स्थापित करें।
उत्तर: यह वाहन के सिल्हूट को मैप करने के लिए खाड़ी के प्रवेश द्वार पर फोटोइलेक्ट्रिक प्रकाश पर्दे के संयोजन का उपयोग करता है। वॉश आर्म पर अल्ट्रासोनिक सेंसर वास्तविक समय की दूरी को मापते हैं। धुलाई शुरू होने से पहले एक सटीक भौतिक प्रोफ़ाइल बनाने के लिए यह संयुक्त डेटा एक केंद्रीय नियंत्रक में फ़ीड होता है।
उत्तर: अनावश्यक सुरक्षा प्रणालियाँ टकराव को रोकती हैं। यदि प्राथमिक दूरी सेंसर विफल हो जाते हैं, तो मोटर वर्तमान सेंसर असामान्य भौतिक प्रतिरोध का पता लगाते हैं। फोर्स सेंसर पेलोड विसंगतियों का पता लगाते हैं। ये फेल-सेफ़ तुरंत हाथ को वाहन की सतह से लंबवत दूर जाने के लिए ट्रिगर करते हैं।
ए: उन्नत सिस्टम घूमने वाली भुजा पर लगे चुंबकीय रीड स्विच या हॉल इफेक्ट सेंसर का उपयोग करते हैं। चुंबकीय चोटियों की गिनती करके, नियंत्रक निरंतर गति की पुष्टि करता है। यदि रोटेशन रुक जाता है, तो सिस्टम मान लेता है कि कोई रुकावट मौजूद है और तुरंत हाथ को पीछे हटा लेता है।
उत्तर: हाँ. उन्नत प्रोफाइलिंग सिस्टम को खुले पिकअप बेड की ऊंचाई विशेषता में अचानक गिरावट का पता लगाने के लिए प्रोग्राम किया गया है। सेंसर गहराई को मैप करते हैं और टेलगेट या कैब से टकराए बिना इंटीरियर को साफ करने के लिए ऊर्ध्वाधर बांह को समायोजित करते हैं।
ए: वीएफडी लिफ्ट मोटर्स के त्वरण और मंदी को नियंत्रित करते हैं। यह सुनिश्चित करता है कि ऊर्ध्वाधर गति सुचारू और निरंतर हो। वीएफडी के बिना, हाथ धीरे-धीरे, झटकेदार तरीके से चलेगा, जिससे यांत्रिक घिसाव और वाहन के प्रभाव का खतरा बढ़ जाएगा।
उत्तर: घने रासायनिक कोहरे और उच्च दबाव वाले स्प्रे अल्ट्रासोनिक सेंसर द्वारा उत्सर्जित ध्वनि तरंगों को बिखेर सकते हैं, जिससे गलत दूरी की रीडिंग हो सकती है। इसका मुकाबला करने के लिए, आधुनिक सिस्टम सटीक स्थिति बनाए रखने के लिए ऑप्टिकल लाइट पर्दे और स्पर्श विफलता-तिजोरियों सहित अनावश्यक सेंसर सरणी का उपयोग करते हैं।


