Pregleda: 0 Autor: Urednik stranice Vrijeme objave: 2026-08-12 Izvor: stranica

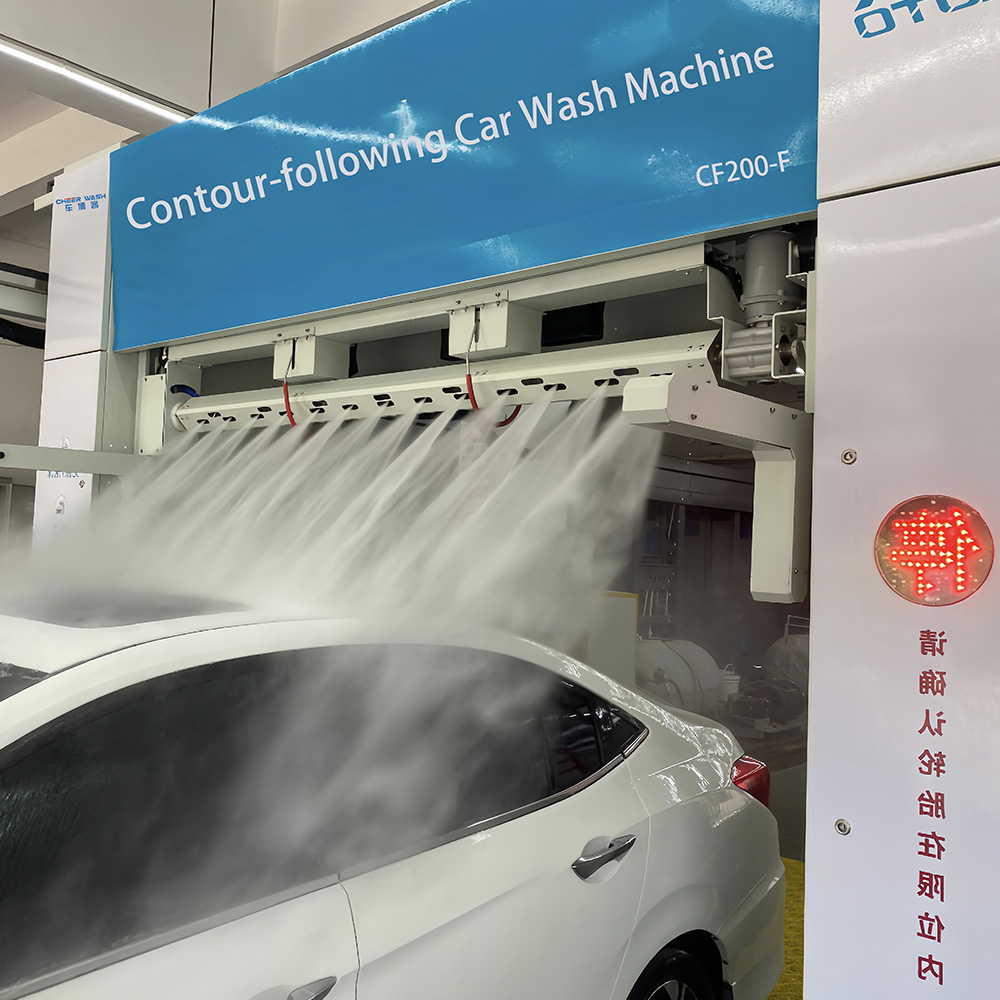
Postizanje optimalnog udarca i trenja u automatiziranom čišćenju vozila zahtijeva održavanje precizne, dosljedne udaljenosti između uređaja za pranje i površine vozila, bez obzira na oblik vozila. Ruke s fiksnom osi ili čisto mehaničke ruke za pranje ne uspijevaju se prilagoditi različitim modernim profilima vozila, poput aerodinamičkih zavoja, krovnih nosača i otvorenih podizača. Ovaj kvar rezultira neujednačenim učinkom čišćenja, prekomjernim rasipanjem kemikalija i vode te visokim rizikom od katastrofalne štete na vozilu ili sudara opreme. Kako bi se smanjila odgovornost i maksimizirala kvaliteta pranja, operateri moraju procijeniti kako a Sustav pranja koji prati konturu koristi napredne nizove senzora i logiku upravljanja zatvorenom petljom za dinamičko diktiranje okomitog kretanja gornje ruke za pranje.
Preciznost zahtijeva redundanciju: Pouzdano okomito kretanje oslanja se na kombinaciju ultrazvučnih, fotoelektričnih, magnetskih i mehaničkih povratnih senzora za mapiranje topografije vozila u okruženjima s visokom vlagom.
Aktivacija u stvarnom vremenu: Prava profilna autopraonica obrađuje podatke senzora putem programibilnog logičkog kontrolera (PLC) za podešavanje pogona promjenjive frekvencije (VFD), omogućujući glatko, kontinuirano okomito praćenje umjesto postupnih, trzavih pokreta.
Ublažavanje rizika i prilagodljivo kretanje: Napredni sustavi uključuju nadzor struje motora i senzor rotacije kao zaštitu od greške. Ako ruka za pranje naiđe na nepreslikanu prepreku, sustav može ili pokrenuti trenutačno okomito povlačenje ili prijeći u oscilirajući pokret za sigurno čišćenje oko prepreke.
Kriteriji evaluacije: Prilikom odabira senzora vođenog konturnog pranja, kupci moraju dati prioritet otpornosti senzora na okoliš (IP69K ocjene), učestalosti kalibracije i sposobnosti sustava da održi brzinu protoka bez žrtvovanja točnosti kontura.
Kvaliteta pranja u potpunosti ovisi o primijenjenoj fizici. Utjecaj tlaka vode, obično poznat kao udar, eksponencijalno se smanjuje kako se udaljenost između mlaznice i cilja povećava. Kemijska primjena doživjela je potpuno istu sudbinu. Okomito oblikovanje održava optimalnu pogodnu točku za učinkovitost čišćenja. Ova kritična udaljenost obično se kreće od 12 do 18 inča od površine vozila. Održavanje unutar ovog specifičnog raspona jamči jednoliku kemijsku pokrivenost i maksimalnu mehaničku snagu čišćenja za razbijanje statičkog filma s ceste.
Kada razvodnik za pranje odluta izvan ovog radnog prozora, kinetička energija kapljica vode rasipa se u okolni zrak. Zanošenje vjetra hvata uzorak prskanja, raspršujući vodu prije nego što ikada udari u prozirni premaz. Upravo ovaj fenomen vidimo u starijim bayima gdje gornja ruka stoji statično na 36 inča iznad niskoprofilnog sportskog automobila. Voda se jednostavno zamagli preko nape, ostavljajući jasan sloj prljavštine netaknut.
Udaljenost od mlaznice do vozila |
Zadržavanje sile udarca |
Učinkovitost kemijske pokrivenosti |
|---|---|---|
12 do 18 inča |
100% (optimalno) |
Maksimalno pjenjenje, izvrsno vrijeme zadržavanja, nula vjetra. |
24 inča |
65% (degradirano) |
Prihvatljivo prekrivanje, umjereno zanošenje vjetrom, tanji sloj pjene. |
36 inča |
40% (loše) |
Jako zanošenje vjetra, slabo prianjanje, brzo otjecanje kemikalija. |
48+ inča |
<20% (neuspješno) |
Ozbiljan kemijski otpad, nula mehaničkih utjecaja, učinak magljenja. |
Stariji sustavi koji koriste samo sonare uvelike su se oslanjali na reaktivno izbjegavanje prepreka. Pomaknuli su ruku za pranje samo kad su otkrili neposrednu fizičku prijetnju. Moderna Autopraonica koja prati konture predstavlja veliki evolucijski skok u dizajnu opreme. Prebacuje dnevne operacije s reaktivnog izbjegavanja na proaktivno mapiranje vozila i dinamičko detektiranje korisnog tereta. To omogućuje opremi da predvidi krivulje umjesto da samo reagira na njih.
Na terenu, reaktivni sustavi stalno nadmašuju svoje ciljeve. Reaktivna ruka detektira strmo vjetrobransko staklo, paničari i trza se prema gore, često podižući više nego što je potrebno i potpuno propuštajući krov. Proaktivno mapiranje eliminira ovo nepravilno ponašanje. Skeniranjem vozila prije početka ciklusa pranja, sustav točno zna kada završava vjetrobransko staklo, a počinje krov, što omogućuje gladak, proračunat prijelaz.
Senzori ne pomiču izravno ruku za pranje; kontroliraju određene mehaničke komponente. Okomito kretanje oslanja se na sustav dizalice portala za teške uvjete rada. Ova mehanička postavka prevodi digitalne signale senzora u fizičke okomite prilagodbe, podižući i spuštajući razvodnik kako bi odgovarao profilu vozila. Redoslijed rada slijedi strogi mehanički put:
Prikupljanje podataka niza senzora: optički i akustični senzori prikupljaju sirove podatke o udaljenosti.
Izračun putanje PLC-a: Kontroler obrađuje podatke i iscrtava fizički put.
VFD frekvencijska modulacija: pogon mijenja električnu frekvenciju poslanu motorima.
Aktivacija motora dizalice: Motori se uključuju, okrećući primarnu pogonsku osovinu.
Podešavanje remena ili kabela: Trake za podizanje za teške uvjete podižu ili spuštaju fizički razvodnik.
Provjera petlje povratne veze: Sekundarni senzori potvrđuju da je ruka dosegla ciljnu visinu.
Ovi senzori emitiraju visokofrekventne zvučne valove, obično oko 40 kHz, koji se odbijaju od cilja. Oni mjere točnu udaljenost do poklopca motora, vjetrobranskog stakla i krova vozila računajući vrijeme koje je potrebno da se jeka vrati. Vrlo su učinkoviti za kontinuirano praćenje udaljenosti tijekom ciklusa pranja. Unutarnji piezoelektrični kristal brzo pulsira, pružajući kontroleru percepciju dubine u stvarnom vremenu.
Međutim, stvarnost implementacije u umivaoniku predstavlja jedinstvene izazove. Mrskanje vode pod visokim pritiskom, gusta kemijska magla i ekstremne temperaturne fluktuacije ometaju zvučne signale. Mlaz hladne vode u zagrijanom zaljevu stvara toplinski gradijent koji zapravo mijenja brzinu zvuka, iskrivljujući izračun udaljenosti senzora. Za borbu protiv toga, ultrazvučni senzori industrijske razine imaju ugrađene algoritme temperaturne kompenzacije i softversko filtriranje za ignoriranje lažnih odjeka koje generiraju teške kapljice vode.
Svjetlosne zavjese stvaraju nevidljivu mrežu infracrvenih zraka koje se križaju na ulazu u prostor za pranje. Kako se vozilo kreće naprijed i lomi te zrake, sustav gradi digitalni profil. Stvara vrlo preciznu 2D ili 3D kartu prije nego što se ruka za pranje uopće počne pomicati. Razlučivost ove karte u potpunosti ovisi o razmaku zraka; manji razmak daje detaljniju siluetu.
Ovo daje temeljnu kartu za a praonica automobila nakon obrisa . Omogućuje PLC-u da unaprijed točno izračuna potrebnu okomitu putanju, predviđajući iznenadne padove poput kreveta kamioneta. Kontroler koristi polje registra pomaka za praćenje točnog položaja vozila dok se portal pomiče niz stazu, usklađujući unaprijed skeniranu siluetu s fizičkim položajem ruke za pranje.
Ove komponente koriste magnete montirane izravno na rotirajuće raspršivače ili čvorišta četkica. Oni osjećaju neprekidno kretanje brojeći magnetske vrhove dok se ruka okreće pokraj poluvodiča. Dok senzori udaljenosti vode vertikalni pad, magnetski senzori potvrđuju da se komponente pranja stvarno okreću. Oni djeluju kao primarni mehanički pas čuvar za cijeli sklop gornje ruke.
Ako rotacija iznenada prestane, to ukazuje na potencijalno zapetljavanje ili vezanje na blizinu. Ogledalo je možda zakačilo ruku ili je olabavljeni komad obloge mogao zaglaviti ležaj. Kontroler trenutno naređuje hitno okomito podizanje kako bi se spriječilo oštećenje. Ova se rotacijska provjera događa u milisekundama, često se podiže ruka prije nego što korisnik uopće shvati da je došlo do zastoja.
Ovaj niz senzora nadzire električnu struju koju vuku primarni motori dizanja. Također mjeri težinu nosivosti ruke i unutarnje razine tlaka vode. Iznenadni fizički otpor pojačava struju motora ako ruka dođe u nenamjerni kontakt s vozilom. VFD stalno prati ovu amperažu. Ako je osnovna radna struja 3 ampera i iznenada poraste na 8 ampera, pogon zna da je ruka udarila u nešto čvrsto.
Senzori sile detektiraju abnormalnu težinu korisnog tereta, kao što je nakupljanje velikog leda ili mehaničko vezivanje u dizalici. Ako se trake za podizanje smrznu, sila potrebna za pomicanje ruke dramatično se povećava. Ovi podaci pokreću kontroler da odmah preokrene okomito kretanje, ukloni prepreku i zabilježi kod greške za tim za održavanje.
Programabilni logički kontroler djeluje kao središnji mozak cijele operacije. Spaja unaprijed mapirane podatke svjetlosne zavjese s povratnom informacijom ultrazvuka i senzora tlaka u stvarnom vremenu u milisekundi. Ovaj kontinuirani tok podataka omogućuje PLC-u da izračuna precizno okomito pozicioniranje u hodu. Kontroler obično radi brzinom skeniranja od 10 do 20 milisekundi, što znači da ponovno procjenjuje položaj ruke desetke puta u sekundi.
Koristi proporcionalno-integralno-izvedene (PID) kontrolne petlje kako bi se osiguralo da ruka dosegne ciljnu udaljenost bez prekoračenja ili mahnitog osciliranja. Proporcionalni pojas obrađuje grubo kretanje, integral ispravlja dugotrajno pomicanje, a izvedenica prigušuje kretanje dok se ruka približava cilju. Ovaj matematički sklad sprječava poskakivanje ruke za pranje gore-dolje dok pokušava pronaći savršenu udaljenost od 12 inča.
VFD-ovi kontroliraju električnu frekvenciju koja se dovodi do motora dizala kako bi se osiguralo da okomito kretanje ostane fluidno. Rampe ubrzanja i usporavanja programirane u VFD-ovima određuju koliko brzo motor postiže punu brzinu i koliko lagano se zaustavlja. Sprječavaju mehaničko trošenje na remenima i remenicama. Što je još važnije, eliminiraju stepenaste, trzajne pokrete ruku koji bi lako mogli oštetiti opremu ili udariti o površinu vozila.
Napredni sustavi koriste vektorsku kontrolu bez senzora umjesto osnovne skalarne (V/Hz) kontrole. Vektorska kontrola osigurava puni moment motora pri nultoj brzini. To znači da VFD može držati tešku granu za pranje savršeno mirno u zraku bez oslanjanja na mehaničku kočnicu, omogućujući trenutna, glatka okomita podešavanja u trenutku kada PLC naredi pomak.
VFD parametar |
Funkcija u upravljanju dizalicom |
Tipična postavka na terenu |
|---|---|---|
Rampa ubrzanja |
Kontrolira koliko brzo se ruka počinje pomicati prema gore. |
1,5 do 2,5 sekunde (sprječava pucanje remena). |
Rampa usporavanja |
Kontrolira koliko nježno se ruka zaustavlja. |
1,0 do 2,0 sekunde (sprječava poskakivanje razvodnika). |
Trenutni limit |
Postavlja najveću dopuštenu amperažu prije kvara. |
150% ampera punog opterećenja motora (FLA). |
Minimalna učestalost |
Sprječava zastoj motora pri malim brzinama. |
15 Hz (osigurava odgovarajuću rotaciju ventilatora za hlađenje). |
Horizontalna brzina kretanja portala mora savršeno biti usklađena s vertikalnom brzinom kretanja ruke za pranje. Ova sinkronizacija održava dosljednu konturu preko strmih kutova vozila. Prijelaz s kosog vjetrobranskog stakla na ravni krov zahtijeva preciznu koordinaciju brzine. PLC stalno izračunava vektorsku matematiku potrebnu da se mlaznica drži pod savršenim kutom od 90 stupnjeva u odnosu na površinu.
Ako se portal pomiče vodoravno brže nego što se ruka može podići okomito, sudar je neizbježan. Upravljač mora dinamički usporiti pogonske kotače portala kada gornja ruka naiđe na strmi nagib, dajući motorima dizalice dovoljno vremena da prijeđu prepreku. Jednom kada ruka dosegne ravni krov, portal se može sigurno ubrzati natrag na normalnu brzinu pranja.
Moderni PLC-ovi rješavaju fizičke anomalije sofisticiranom logikom. Oni ne prekidaju samo ciklus pranja nakon otkrivanja složene prepreke poput policijskog svjetla ili znaka taksija. Prekid pranja ostavlja kupca nasukanog s automobilom natopljenim sapunom. Umjesto toga, sustav prebacuje prskalicu iz kontinuiranog oblikovanja u ciljano oscilirajuće kretanje.
Kada ultrazvučni senzori otkriju nepreslikanu izbočinu, PLC zaključava okomitu visinu neposredno iznad prepreke. Zatim naređuje ruci da brzo oscilira naprijed-natrag dok portal puzi naprijed. Ovo prilagodljivo kretanje održava visok tlak pranja, sigurno se kreće oko prepreke bez fizičkog kontakta i osigurava da vozilo napusti odjeljak potpuno čisto.
Operatori se suočavaju s različitim operativnim kompromisom. Iznimno precizno oblikovanje zahtijeva manje brzine portala za točno praćenje složenih krivulja. Morate uravnotežiti ovu mehaničku preciznost s operativnom potrebom za velikim protokom vozila po satu. Brzi ciklusi pranja često zahtijevaju izglađivanje putanje kontura, što malo povećava udaljenost između mlaznice i vozila, neznatno smanjujući udarce.
Istina profiliranje autopraonice omogućuje operaterima odabir različitih paketa pranja koji prilagođavaju ovu logiku. Vrhunski paket za pranje mogao bi pokretati portal sporijom brzinom, dopuštajući gornjoj ruci da prati profil vozila unutar uske tolerancije od 12 inča. Paket ekspresnog pranja mogao bi povećati brzinu portala i ublažiti toleranciju oblikovanja na 18 inča, žrtvujući malu količinu sudara za brže vrijeme čišćenja polja.
Optički, akustični i magnetski senzori suočavaju se s nevjerojatno teškim uvjetima unutar praonice. Kemijska magla, kamenac od tvrde vode i fizički otpad s vremenom smanjuju točnost senzora. Svjetlosna zavjesa prekrivena osušenim voskom ne može točno mapirati vozilo. Zahtjevajte senzore s ocjenom IP69K za maksimalnu zaštitu od ispiranja pod visokim tlakom i visokom temperaturom. Ova ocjena osigurava da unutarnja elektronika ostane potpuno zabrtvljena od prodora vode.
Potražite samočisteća kućišta senzora. Mnogi vrhunski proizvođači integriraju ispuhivače komprimiranog zraka izravno u nosače senzora. Prije svakog ciklusa pranja, brzi mlaz zraka čisti kapljice vode i kemijske ostatke s leća. Redundantni nizovi senzora su obavezni. Ako primarni ultrazvučni senzor zakaže, sustav se mora neprimjetno vratiti na podatke svjetlosne zavjese kako bi spriječio da kvar jedne točke isključi odjeljak.
Ocijenite mogućnosti softvera opreme. Mora prepoznati i prilagoditi se složenim profilima kao što su nosači za ljestve, kutije za skije i otvoreni kreveti kamioneta. Logika automatskog otkrivanja trebala bi se prilagoditi jedinstvenoj nosivosti i obliku vozila bez ručne intervencije operatera. Sustavi koji nemaju ovu prilagodljivost neizbježno će oštetiti nekonvencionalna vozila.
Kad kamionet uđe u zaljev, svjetlosne zavjese prikazuju kabinu, nagli pad stražnjeg prozora i ravnu površinu otvorenog kreveta. PLC mora prepoznati ovaj specifični geometrijski potpis. Umjesto ispuštanja ruke za pranje u krevet—pri čemu postoji opasnost od sudara s vratima prtljažnika pri izlasku—softver bi trebao zaključati ruku u visini ograda kreveta, naginjući visokotlačne mlaznice prema dolje kako bi se unutrašnjost sigurno isprala.
Senzori koji rade u okruženjima s visokim vibracijama neizbježno gube kalibraciju tijekom tisuća ciklusa pranja. Konstantno pomicanje portala olabavljuje montažne nosače, lagano mijenjajući kut ultrazvučnih stožaca. Morate implementirati automatizirane dijagnostičke rutine i ispitivanje razine tlaka. Uspostavite rigorozne i redovite rasporede preventivnog održavanja kako bi senzori bili točni.
Tjedno obrišite sve fotoelektrične leće krpom od mikrovlakana i odobrenim sredstvom za čišćenje stakla.
Svaki mjesec provjerite fizičko poravnanje odašiljača i prijemnika svjetlosne zavjese.
Testirajte povratne rezultate ultrazvučne jeke postavljanjem poznatog objekta na točno 24 inča i provjerom očitanja PLC-a.
Provjerite ima li magnetskih reed prekidača fizičkih oštećenja ili labavih kabelskih svežnja.
Provjerite zapise grešaka VFD-a za bilo kakve neobjašnjive skokove struje motora koji ukazuju na zaglavljivanje dizalice.
A senzorom vođeno konturno pranje uvelike se oslanja na vlasničke algoritme za tumačenje podataka. Prije kupnje pažljivo procijenite evidenciju dobavljača. Pobrinite se da pružaju česta ažuriranja firmvera koja mogu prepoznati novije, nekonvencionalne dizajne vozila, kao što su električna vozila s oštrim kutom ili modificirani terenski kamioni. Stagnirajući softver dovodi do povećanih rizika od sudara kako se dizajn vozila razvija.
Proizvođači automobila stalno pomiču granice aerodinamike. Algoritam senzora napisan prije deset godina mogao bi pogrešno protumačiti agresivni stražnji spojler modernog električnog SUV-a kao otvorenu platformu za podizanje, uzrokujući nepravilno spuštanje ruke. Partner s proizvođačima koji aktivno ažuriraju svoju PLC logiku na temelju podataka iz stvarnog svijeta i izdanja novih vozila.
Dodavanje vertikalne kontrole vođene senzorima postojećim portalima s fiksnom osi predstavlja ozbiljne tehničke prepreke. Ispitajte financijsku isplativost naknadnog opremanja starijih okvira modernim PLC-ovima i VFD-ovima. Često mehaničko nagib kod starijih dizalica poništava preciznost novih senzora. Istrošeni mjenjači i istegnuti remeni za dizanje unose fizičko zaostajanje koje softver ne može ispraviti.
Ako PLC naredi pad od jednog inča, ali rastegnuti remen ima dva inča labavosti, ruka se neće pomaknuti. Senzor očitava da nema pokreta, naredi još jedan pad, olabavljenje se iznenada uhvati i ruka padne tri inča. Ulaganje u izvorno integrirani stroj za profiliranje općenito nudi bolju dugoročnu pouzdanost, strože mehaničke tolerancije i vrhunske performanse pranja.
Pregledajte svoje trenutne stope odštetnih zahtjeva i metriku upotrebe kemikalija kako biste identificirali operativne neučinkovitosti uzrokovane lošim oblikovanjem.
Zatražite tehničku demonstraciju logike PLC-a dobavljača posebno u vezi s otkrivanjem prepreka i oscilirajućim kretanjem oko složenih profila vozila.
Izračunajte povrat ulaganja u nadogradnju na potpuno profilirani sustav na temelju povećanja propusnosti, uštede kemikalija i smanjenja oštećenja.
Uspostavite raspored preventivnog održavanja usmjeren isključivo na kalibraciju senzora, čišćenje leća i provjeru VFD parametara.
O: Koristi kombinaciju fotoelektričnih svjetlosnih zavjesa na ulazu u zaljev za mapiranje siluete vozila. Ultrazvučni senzori na ruci za pranje mjere udaljenost u stvarnom vremenu. Ovi kombinirani podaci unose se u središnji upravljač za izradu preciznog fizičkog profila prije početka pranja.
O: Suvišni sigurnosni sustavi sprječavaju sudare. Ako primarni senzori udaljenosti zakažu, senzori struje motora otkrivaju abnormalni fizički otpor. Senzori sile otkrivaju anomalije nosivosti. Ovi osigurači trenutno pokreću ruku da se uvuče okomito od površine vozila.
O: Napredni sustavi koriste magnetske reed prekidače ili senzore s Hallovim efektom montirane na rotirajuću ruku. Brojenjem magnetskih vrhova, kontroler provjerava kontinuirano kretanje. Ako rotacija prestane, sustav pretpostavlja da postoji prepreka i odmah uvlači ruku.
O: Da. Napredni sustavi za profiliranje programirani su da detektiraju iznenadni pad visine koji je karakterističan za otvorenu podlogu. Senzori mapiraju dubinu i prilagođavaju okomitu ruku za čišćenje unutrašnjosti bez sudara s vratima prtljažnika ili kabinom.
O: VFD-ovi kontroliraju ubrzanje i usporavanje motora dizala. To osigurava glatko i kontinuirano okomito kretanje. Bez VFD-ova, ruka bi se pomicala stepenasto, trzavo, povećavajući mehaničko trošenje i rizik od sudara vozila.
O: Gusta kemijska magla i visokotlačni sprej mogu raspršiti zvučne valove koje emitiraju ultrazvučni senzori, uzrokujući lažna očitanja udaljenosti. Kako bi se borili protiv toga, moderni sustavi koriste redundantne nizove senzora, uključujući optičke svjetlosne zavjese i taktilne osigurače, za održavanje točnog pozicioniranja.