
Views: 0 Author: Site Editor Publish Time: 2026-08-12 Origin: Site


Optime attingere impingentiam et frictionem in automated vehiculum purgatio postulat conservationem accuratam, consistent distantiam inter apparatum lava et superficiem vehiculi, cuiuscumque figurae vehiculi. Axis fixa vel mere mechanica arma lavant, variis modernis vehiculi profiles accommodare desinunt, ut curvae aerodynamicae, tormenta tecta, et RAPINA cubicularia aperta. Hoc defectum consequitur in inaequabili operatione purgationis, nimiae chemicae et aquae vastitatis, et in magno periculo calamitatis vehiculi detrimentum vel collisionem armorum. Ad reatum mitigandum et maximize qualitatem lavandam, operarii aestimare debent quomodo forma sequens systema lava utatur progressus sensorem vestit et claudit-loop control logicae ad dynamice dictamen verticalis motus capitis lava brachii.
Subtilitas requirit Redundantiam: Motus verticalis Reliabilis innititur complexioni ultrasonicae, photoelectricae, magneticae, et sensoriis mechanicis ad describendam vehiculum topographiam in ambitus umoris altitudinis.
Real-Tempus Actuatio: A verus profiling currus lava apparatus processus sensorem data per programmabilem Logicam Controller (PLC) ad accommodare Frequentiam Variabilem Agitet (VFDs), ut lenis, continua verticalis semita potius quam calcatae motus, hiulcus motus.
Periculum Mitigationis & Motionis adaptivae: systemata provecta incorporant motorem currentem vigilantia et gyrativum sentiendi tamquam non-tuti. Si brachium lavacrum impeditum impeditum incurrit, systema retractationem verticalem immediatam vel felis vel transitum in motum oscillantem ad mundandum circa obstructionem tuto potest.
Aestimatio Criteria: Cum eligendo sensorem forma lavant, emptores debent prioritizare sensorem mollitiem environmental (IP69K ratings), frequentiam calibrationis, et facultatem systematis conservandi propter celeritates sine contouring accuratione.
Qualis lavatio ab applicata physica pendet. Im- pressi aquae, vulgo impingentis notae, exponentialiter cedit sicut distantiae collium et scopo augetur. Chemical applicatione fatum idem patitur. Verticalis contouring conservat meliorem maculam dulcem ad purgandum efficientiam. Haec distantia critica typice discurrit ab 12 ad 18 pollices a superficie vehiculi. In hoc ambitu specifica commorans spondet aequabilem chemicam coverage et maximam mechanicam potestatem purgandi cinematographici viae statice frangendi.
Cum multiplex lavatio extra hanc fenestram operationalem influit, energiae motuum stillarum aquarum in aerem circumfusum dissipat. Ventorum summa rapit imbre imitamen, aquam ante atomi liquidam semper ferit tunicam. Videmus hoc exactum phaenomenon in sinubus vetustioribus ubi brachium summum sedet statically ad 36 pollices supra humilem profile ludis currus. Aqua simpliciter caligo super cucullo relicto intacta sordium iacuit distincta.
Procul a Nozzle ad vehiculum |
Impingement Force retentionis |
Eget Coverage Efficens |
|---|---|---|
12 ad 18 Unciarum |
100% (Optimal) |
Nullam magna pede, malesuada sed tempor tempus, porttitor eu nulla. |
24 Unciarum |
65% (Degraded) |
Placens coverage, ventus moderatus calliditate, tenuior spuma iacuit. |
36 Unciarum |
40% (Poor) |
Altus ventus egisse, adhaesio pauper, runoff celeri chemica. |
48+ Unciarum |
<XX% (Deficiente) |
Vastum chemical vastum, mechanica nulla dapibus, rorantes effectus. |
Legatum sonar-unica systemata gravius in reactivo impedimento fugae nitebantur. Lava bracchium tantum movebant cum periculum immediatum corporis deprehendebant. Hodierna FORMA-Sequuntur Car Lava Machina ingens evolutionis saltus in instrumento designat. Cotidianas operationes ab reactivo evadentes ad proactivum vehiculum destinata et dynamica sentiendi payload transfert. Hoc instrumentum ad curvas potius quam modo reagentes eas anticipare permittit.
In campo, systemata reciproci constanter sua scuta eiciunt. Brachium reciprocum detegit arduum scutum, terrores, iactationes sursum, saepe longe altiorem quam necessarium elevatio et tectum omnino carens. Proactive destinata hanc erraticam mores excludit. Vehiculum ante cyclum lavacrum scandendo incipit, systema exacte novit cum fines windshield et tectum incipit, permittens ad transitum levem, computatum.
Sensores non movent directe brachium lavacrum; mechanica components control specifica. Motus verticalis nititur systemate gravi officio gantry levant. Haec mechanica setup signa digitalis sensorem in commensuras verticales physicas vertit, multiplices tollendo et deprimendo ut profile vehiculo par. Sequentia operandi viam strictam mechanicam sequitur;
Sensorem Forum Data Acquisitionem: sensoriis opticis et acusticis rudis distantiae metrics colligentes.
PLC Trajectoria Calculus: Moderator notitia et machinatur iter physicum procedit.
VFD Frequency Modulation: Coegi electricam frequentiam motoribus missam mutat.
Levabit motor Actus: motores concurrunt, versantes hastile primum coegi.
Balteus seu Cable Temperatio: Gravis-officium loris elevatio attollens vel multiplex corporalis deprimit.
Feedback Loop comprobatio: secundae sensoriis confirmant bracchium ad scopum altitudine.
Hi sensores altum frequentiam soni fluctus emittunt, typice circiter 40 kHz, qui scopum repercutiunt. Longam distantiam metiuntur ad cucullo vehiculi, windshield, et tectum computando tempus redit echo. Valde efficaces sunt ad continuum intervallum tracking per lavacrum cycli. Piezoelectric cristallus celeriter pulsus internus, reale tempus profundum perceptionem moderatoris praebens.
Sed exsecutio realitatum in lavacro sinus praesens singulare provocat. Summus pressura aquarum imbre, nebula chemica densa, et ambigua temperatura extrema signa acoustica perturbant. Flatus aquae frigidae in sinu calefacto clivum scelerisque creat, quod actu mutat velocitatem soni, skewing spatium sensoris calculi. Ad hoc pugnandum, pluma sensoriis industrialis-gradus ultrasonicis constructa in emenda temperatura algorithmorum et programmatum eliquare ad ignorare falsas resonationes ex guttulis gravibus generatis.
Invisibiles aulaea craticulae lucis creant radios intersecantes ultrarubrum ad lauacros introitus. Ut vehiculum has trabes proicit et frangit, systema profile digitales aedificat. Valde accurate 2D vel 3D tabulam creat antequam brachium lavacrum moveatur vel incipit. Resolutio tabulae huius tabulae tota a radiophonico dependet; arctius spacium cedit accuratius silhouette.
Hoc praebet tabulam fundamentalem pro a forma haec currus lava apparatus . PLC permittit ut trajectoriam verticalem requisitam accurate prae-calculare, subitas guttas quasi RAPINA salsissimus cubile praesagans. Gubernator trabea subcinctus ordinata utitur ad indagamus exactam positionem vehiculum sicut gannagia deprimit vestigia, adaptans prae- lustratam silhouette ad locum corporis lava brachii.
Haec componentia magnetes uti directe ascenderunt ad rores bracchia rotanda vel canti decutiat. Motum continuum sentiunt computando cacumina magnetica sicut brachium deducit semiconductorem praeteritum. Dum distantiae sensores dirigunt guttam verticalem, sensores magnetici verificant partes lavatorias actu nere. Agunt ut vigiles mechanici primarii pro toto vertice brachii conventus.
Si gyratio subito sistit, implicationem potentialem vel ligamen propinquitatis indicat. Speculum bracchium ut caperet, vel laxo absumpto vallum ferre posset. Moderator statim iubet subitis verticali levare ne damnum. Haec verificationis gyratoria in milliseconds accidit, saepe brachium elevans antequam emptorem vel iam factam esse cognoscit.
Hoc sensorem ordinant monitores electricae venae a motoribus primis levare. Etiam pondus brachii et aquae internae pressionis gradus payload metitur. Subita resistentia physica spicit motorem currentem si bracchium ignorat contactum cum vehiculo facit. Monitores VFD hoc amperage constanter trahunt. Si baseline currentem currentem habet 3 amps, et subito spicis ad 8 amps, coegi bracchium aliquod solidum ferire novit.
Vis sensoria pondus payload abnormes deprehendunt, ut grave constructio glaciei vel mechanica ligatio in levabit. Si lora elevatio duratur, vis requiritur ad movendum brachium dramatically augetur. Haec data moderatorem ad motum verticalem statim retrahit, impedimentum purgare, et codicem culpae ad turmam sustentandam aperi.
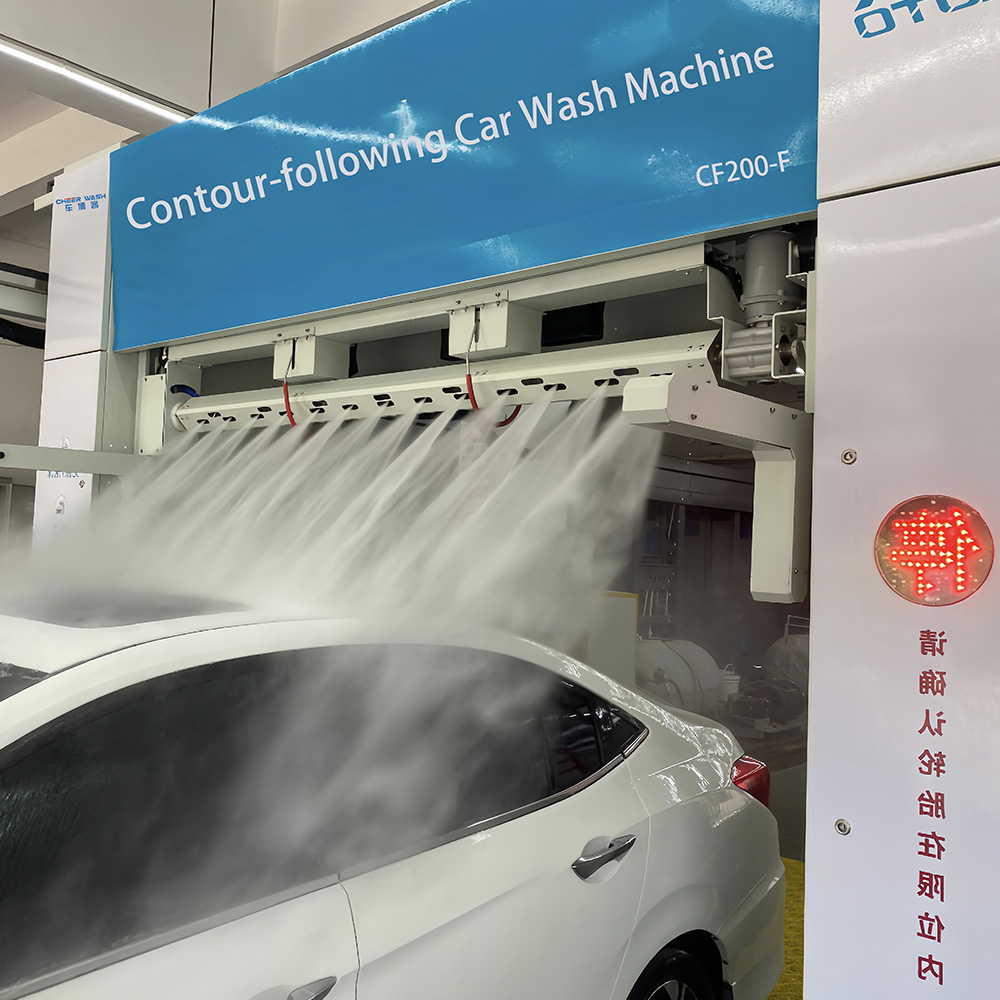
Logica programmabilis moderatoris cerebri centralis totius operationis agit. Mergit prae-mapped lucis sagi notitia cum real-time ultrasonic et pressione sensoriis in milliseconds. Haec continua notitia amnis permittit PLC computare situm verticalem in musca. Moderator typice operatur in schedula nummorum 10 ad 20 millium secundorum, id significat rursus aestimationem brachii statum justorum temporum secundo.
Proportional-Integral-Drivative (PID) utitur potestate loramenta ut brachium attingit ad scopum spatium sine emissione discendens vel oscillans bacchantes. Cohors proportionalis crassam motum tractat, integralis longi temporis egisse corrigit, inde motum madefacit dum bracchium ad scopum appropinquat. Haec harmonia mathematica impedit ut brachium lavativum proieci et descendat, dum perfectam 12-inch distantiam invenire conatur.
VFDs frequentiam electricam moderantibus motoribus levare praebetur ut motus verticalis fluidus permanet. Acceleratio et retardatio aggeres in VFDs programmatis dictant quam celeriter motor plenam celeritatem attingat et quam leniter ad staturam perveniat. Mechanica gerunt in zonis et trochleas praecludunt. Potius eliminant calcatos, motus bracchii hiulcus, qui facile apparatum laedere potuit vel superficiem vehiculum ferire potuit.
Provectus systemata vectoris sensoriis potius quam basic potestate scalaris (V/Hz) utuntur. Vector imperium praebet Aureum mobilem plenam in nulla celeritate. Hoc modo VFD tenere potest gravem lavationem multiplicis perfecte adhuc in medio aere sine freto mechanica fracto, permittens momentaneis, aequalibus verticalibus adaptatis momento PLC imperat motum.
VFD Parameter |
Munus in Vide Imperium |
Typical Field Profecti |
|---|---|---|
Acceleratio Ramp |
Imperium velociter bracchium sursum moveri incipit. |
1.5 ad 2.5 secundis (prohibet balteum crepantis). |
Deceleration Ramp |
Imperium quam leniter moveatur brachium. |
1.0 ad 2.0 seconds (prohibet multiplex bouncing). |
Current Limit |
Maxime licita amperage ante culpam ponit. |
150% motoriae plenae Load Amps (FLA). |
Minimum Frequency |
Adhibet motor humili cursu redimitus. |
15 Hz (intentionem idoneam praestat ventilabrum rotationis). |
Celeritas gantriae horizontalis peregrinationes perfecte congruere debet cum velocitate motus verticalis brachii lava. Haec synchronisatio constantem formam in arduis vehiculum angulis servat. Transitus ab obliquo windshield in plano tecto requirit accuratam coordinationem celeritatis. PLC constanter mathem computat vectorem requiri ad CERVIX ad angulum perfectum 90-gradum ad superficiem custodiendum.
Si gantria velocius horizontaliter movetur quam brachium perpendiculariter potest, collisio imminet. Gubernator dynamice retardare debet rotae coegi cellariae cum summo bracchio incidit in praeceps inclinatio, dans motoribus levabit satis temporis ad obstaculum purgandum. Cum brachium ad summum fastigium pervenit, cella tuto accelerare potest ad celeritatem lavandi normalem.
PLCs moderni anomalias physicas tractant cum logica sophisticata. Solo cyclum lavationem non abortiunt ad detectionem complexi impedimenti sicut lumen vigilum vel signum taxi. Abortus loturae relinquit emptorem cum autocineto soapy destitutum. Sed systema transitionum imbre bracchii ab continuo contouring in motum oscillantem iaculis.
Cum sensoriis ultrasonicis incompositam attributionem deprehendunt, PLC altitudinem verticalem tantum supra impedimentum claudit. Praecipit igitur bracchio celeriter emittere et oscillari, dum ganeria prorepit. Hic motus adaptivus altam pressionem lavat, tuto navigat circa impedimentum sine contactu corporis faciens, et vehiculum efficit ut sinum omnino purum relinquit.
Operatores operam dant distinctae operationales artis-off. Magnopere accurata contouring celeritas gantriae tardiores ad indaginem curvarum complexarum accurate indagare. Hanc praecisionem mechanicam librare debes contra necessitatem operativam vehicula alta per-horam throughput. Ieiunium loti cycli saepe exigunt viam contouring expolitionem, quae leviter auget distantiam inter COLLUM et vehiculum, marginem reducendo impingens.
verum machina currus lava profiling permittit operarios eligere varias sarcinas lavatorias quae hanc logicam accommodant. A premium lavacrum involucrum celerius tardius currere posset, permittens summum bracchium ad inuestigandum vehiculum profile intra arctam 12-inch tolerantiam. Expressa sarcina lavandi festinationem augere posset et tolerantiam ad 18 pollices contourings laxare, parvam impingendi quantitatem immolat pro tempore ociore sinus alvi.
Optical, acoustica, et magnetica sensoriis faciem incredibilem condiciones graues intra sinus lavant. Nebula chemica, aqua dura scandens, et strages corporis sensum accurationem per tempus deprimunt. Aulaeum leve in cera arida siccata accurate describendam esse non potest. Exige sensoriis IP69K aestimandis propter maximum praesidium contra summus pressura, summus temperatus washdowns. Haec aestimatio efficit electronica interna omnino obsignata contra ingressum aquae.
Quaerite auto-emundationem sensorem housings. Multi artifices top-terni aeris compressi ictu-peracti directe in sensorem aggeris integrant. Ante omnem cyclum lavandum, rapidus flatus aeris excrementa aquarum et residua chemica e lentibus purgat. Sensorem superuacua vestit sunt facienda. Si primum sensorem ultrasonicum deficiat, systema inconsutibiliter recidendum est in aulaeo lumine notitiae ne unum punctum defectum claudat sinus.
Aestimare programmata facultatem instrumenti. Agnoscere et aptare debet ad multiplices profiles sicut scalae quatit, ski pyxides, et aperta RAPINA salsissimus cubilibus. Logica auto-sensitiva debet accommodare ad singularem pay- oneris et figurae vehiculum sine interventu operante manuali. Systema huic aptabilitate carent necesse erit ut vehicula non conventionales damnum afferant.
Cum RAPINA salsissimus sinus intrat, levia aulaea cabi describant, repentina fenestrae tergoris gutta, et campi campi planicies patentes. Haec PLC subscriptio geometrica specifica recognoscere debet. Loco bracchii lavacri in lectum distillante - quod periculum posticam in exitum occurrens - programmata bracchium ad altitudinem lecti cancelli claudant, altae pressionis nozzes e deorsum ad interiora tuto rubent.
Sensores operantes in ambitibus summus vibrationis inevitabiliter calibrationem amittunt super mille cyclos lavandi. Constans gantriae motus uncis emissus escendentibus quassat, angulum pyramidum ultrasonicarum aliquantulum immutans. Facere debeas consuetudines diagnosticas automated et pressura gradu probatio. Statuam rigidam et regularem conservationem praeventivarum cedulas ad sensoriis accurate custodiendas.
Exterge omnia lentium photoelectric cum panno microfiber et vitreo lautus hebdomadalis probatus.
Verifica corporis alignment aulaei lucis transfusor et receptator turris menstrualis.
Test resonare ultrasonicum redit ponendo obiectum notum ad unguem 24 pollicum et examinans PLC readout.
Inspice calamum magneticum ad damnum corporis vel ad phaleras solvendas vel solvendas virgas.
Compesce acta VFD culpae pro quibusvis spicis motoriis explicatis quibusvis ligaturam levant indicando.
A forma sensorem lava innititur ductus proprietatis algorithms interpretandi data. Assess venditoris track records diligenter ante acquisitionem. Firmware crebras praebent updates ut cognoscantur recentiora, inconventionalia vehiculi consilia, ut vehiculis electricis electricis acretis vel inviola- viae deflexae. Software stagnantis periculum ad augendum periculum collisionem ducit ut evolutionis vehiculi consilia.
Pariatur semper eget dis finibus aerodynamics. Sensorem algorithmus scriptum decem abhinc annis calumniantem praedo recentis SUV electrici recentis interpretari potuit ut RAPINA lecti aperta, bracchium corrupte stillandum causans. Socius cum artifices qui logicam suam PLC actuose renovant in notitia campo reali mundi et novo vehiculi emittunt.
Additis sensoriis verticali potestate ad fixum-axem gantries existentibus gravibus cratibus technicis sistit. Examine nummariam viability retrofitandi tabulas antiquas cum modernis PLCs et VFDs. Saepe mechanica slope in maioribus spartibus negat praecisionem sensoriorum novorum. Confectus gearboxes et cingula elevatio extenta pigritiam physicam inducunt quod programmata corrigere non possunt.
Si PLC praecipit guttae digiti unius, sed cingulum extensum habet duos digitos remissos, brachium non movebitur. Sensorem non legit motum, praecipit aliam guttam, repente remissam capit, et perpendiculum brachii trium digitorum. Circumsedere in machina profiling nativi integrata plerumque melius diuturnum fidem praebet, arctius tolerantias mechanicas, et superior effectus ablutionis.
Audi tuum currentis damna venditionis et chemicae usus metricae ad cognoscendas inefficaces operationales per pauperes contouring.
Petunt demonstrationem technicam logicae venditoris PLC specialiter circa detectionem impedimentum et motum oscillantis circa profiles vehiculi complexi.
Calculare reditum de obsidione upgradationis ad systema proficificatione plene fundatum per incrementa, peculia chemica, et damnum reductionis.
Praecavendi sustentationem schedulae constitue stricte in calibrationem sensorem, lens purgatio, et VFD parametri compescit.
A: Compositum aulaeis lucis photoelectricis utitur ad ostium sinus ad describendum silhouette vehiculum. Sensoriis ultrasonic in lavacro brachii mensura reali temporis distans. Haec coniuncta notitia pascitur in moderatore centrali ut accuratam figuram physicam construat antequam lavare incipit.
A: Superuacua salus systemata ne collisiones. Si primaria distantia sensoriis deficiunt, motricium venae sensores abnormes resistentiam physicam deprehendunt. Vis sensoriis detegere payload anomaliae. Haec deficiunt-secuta statim trigger bracchium ad perpendiculum a superficie vehiculi retractant.
A: Provectus systemata utuntur virgas calamus magnetici vel Aulae effectus sensoriis ad bracchium rotationis ascendentes. Computando cacumina magnetica, moderator motus continuos certificat. Si gyratio cessat, ratio impedimenti sumit existit et brachium statim retractat.
A: Ita. Provectae systemata profiling programmata sunt ad deprehendendam subitam guttam in elevatione propriae RAPINA lecti aperti. Sensores profunditatem describant et brachium verticale componunt ad interiora purgandum sine collisione posticam vel cab.
A: VFDs accelerationem et retardationem motorum tollunt. Motus verticalis hic efficit lenis et continuus. Sine VFDs, brachium moveret in calcato, hiulcus modo, crescentem machinam lapsum et periculum vehiculi ictum.
A: Densa nebula chemica et imbre pressus summus spargere potest fluctus sonos ultrasonicos sensoriis emissos, causando falsas lectiones distantes. Ad hoc pugnandum, systemata moderna utuntur indumentis sensoriis redundantibus, inclusis aulaeis levibus opticis et tactilibus deficientibus, ad accurate positiones conservandas.


